Öffnen Sie fast jeden Inspektionsbericht einer Drohne, und Sie finden dieselbe Seite: ein Weitwinkelfoto mit rotem Kasten, daneben eine vergrößerte Nahaufnahme, eine Schweregradbewertung und eine Empfehlung.
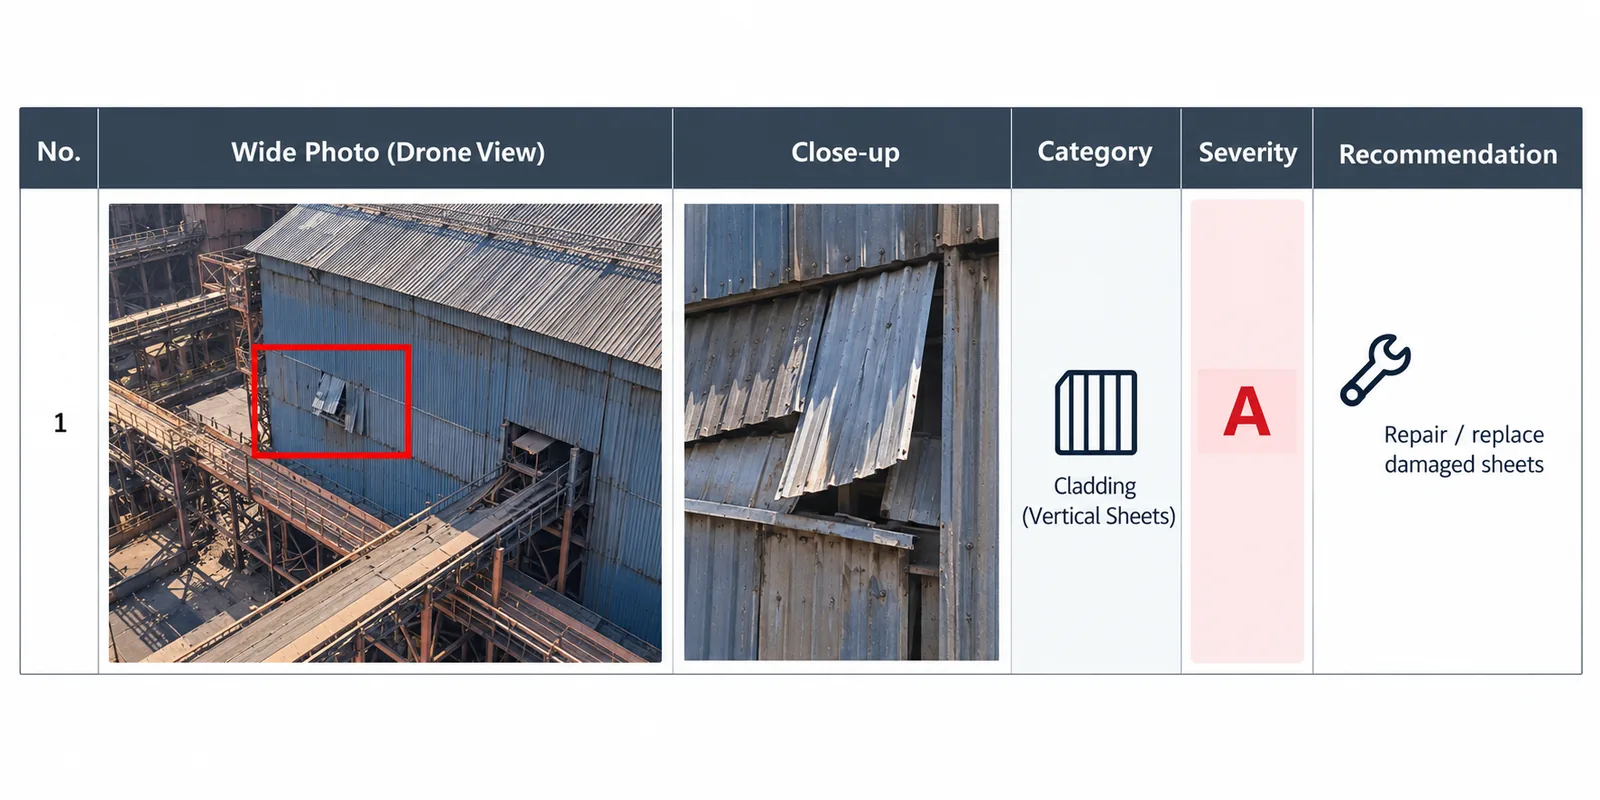
Diese Nahaufnahme ist selten ein zweites Foto aus kürzerer Entfernung. Es ist dasselbe Foto, auf dem Bildschirm vergrößert. Was die Kamera beim ersten Mal nicht aufgezeichnet hat, ist deshalb endgültig verloren.
Die Pixelzahl ist die höchste Vergrößerung, die ein Prüfer je haben wird.
Die nützliche Frage lautet also, was die Kamera aufzeichnen muss, damit ein Befund belastbar ist.
Vom Fehler aus rechnen
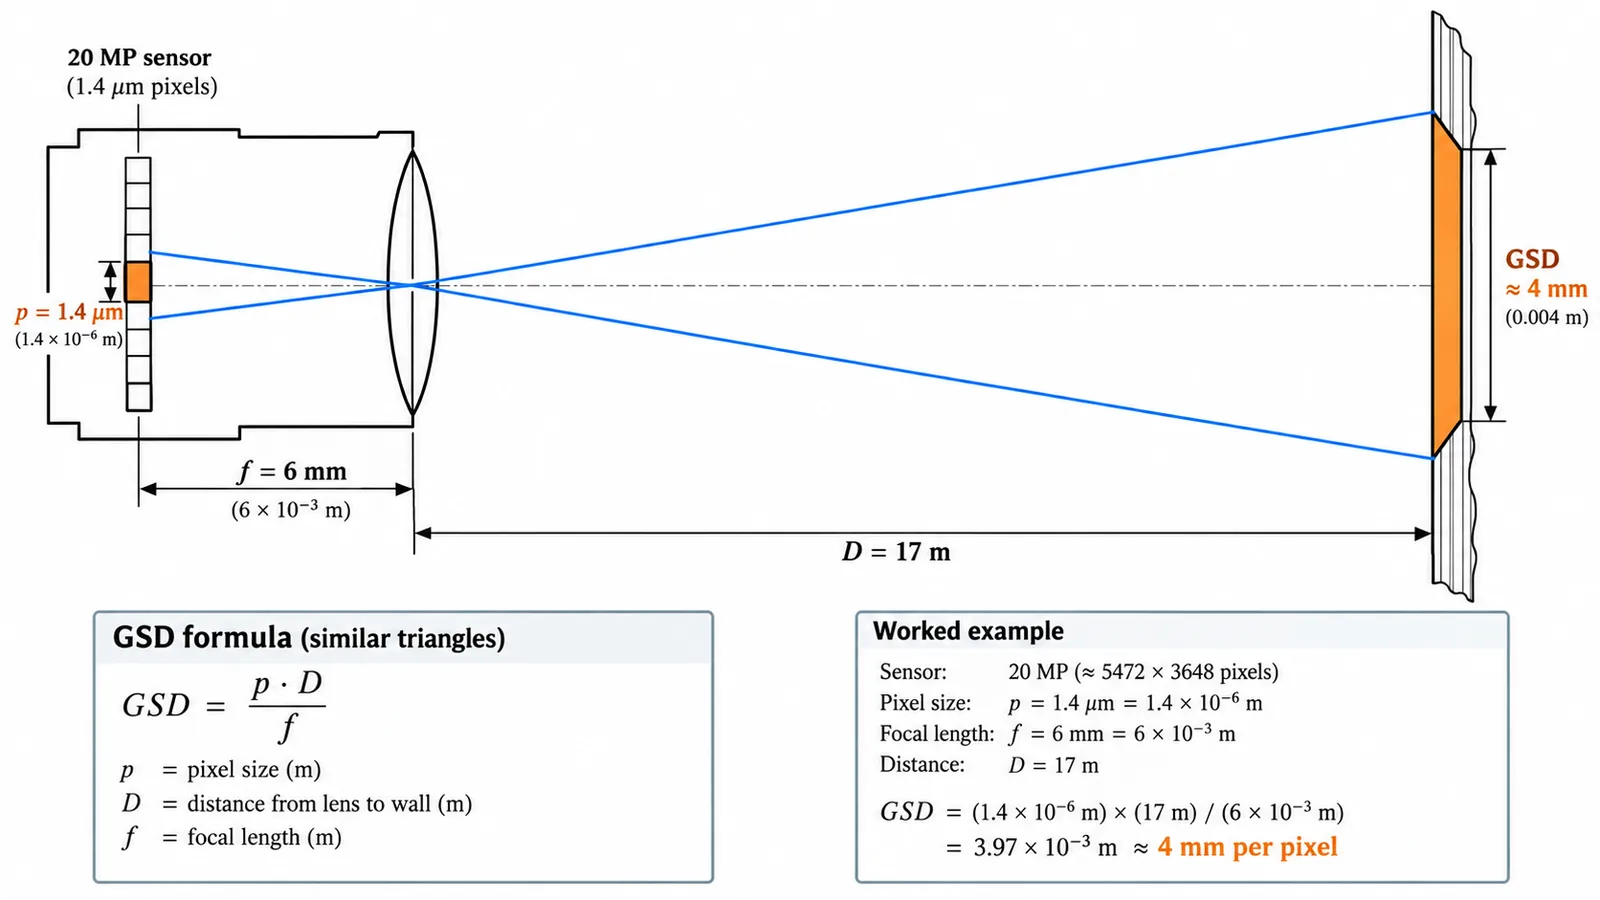
Die erste Zahl, die Sie kennen sollten, ist die Anzahl Millimeter der Struktur, die ein Pixel abdeckt. In der Vermessung heißt das Bodenauflösung oder GSD (Ground Sample Distance).
Zwei Details sind wichtig. Die Entfernung ist die gerade Linie vom Objektiv zur Oberfläche, nicht die Flughöhe der Drohne: Eine Drohne, die 110 m hoch neben einem Schornstein und 20 m vom Stahl entfernt fliegt, arbeitet mit 20 m. Und das Objektiv zählt so viel wie der Sensor, denn dieselbe Kamera mit einem weiteren Objektiv sieht mehr Fläche in weniger Detail.
GSD (mm/px) = Entfernung × Pixelgröße ÷ Brennweite
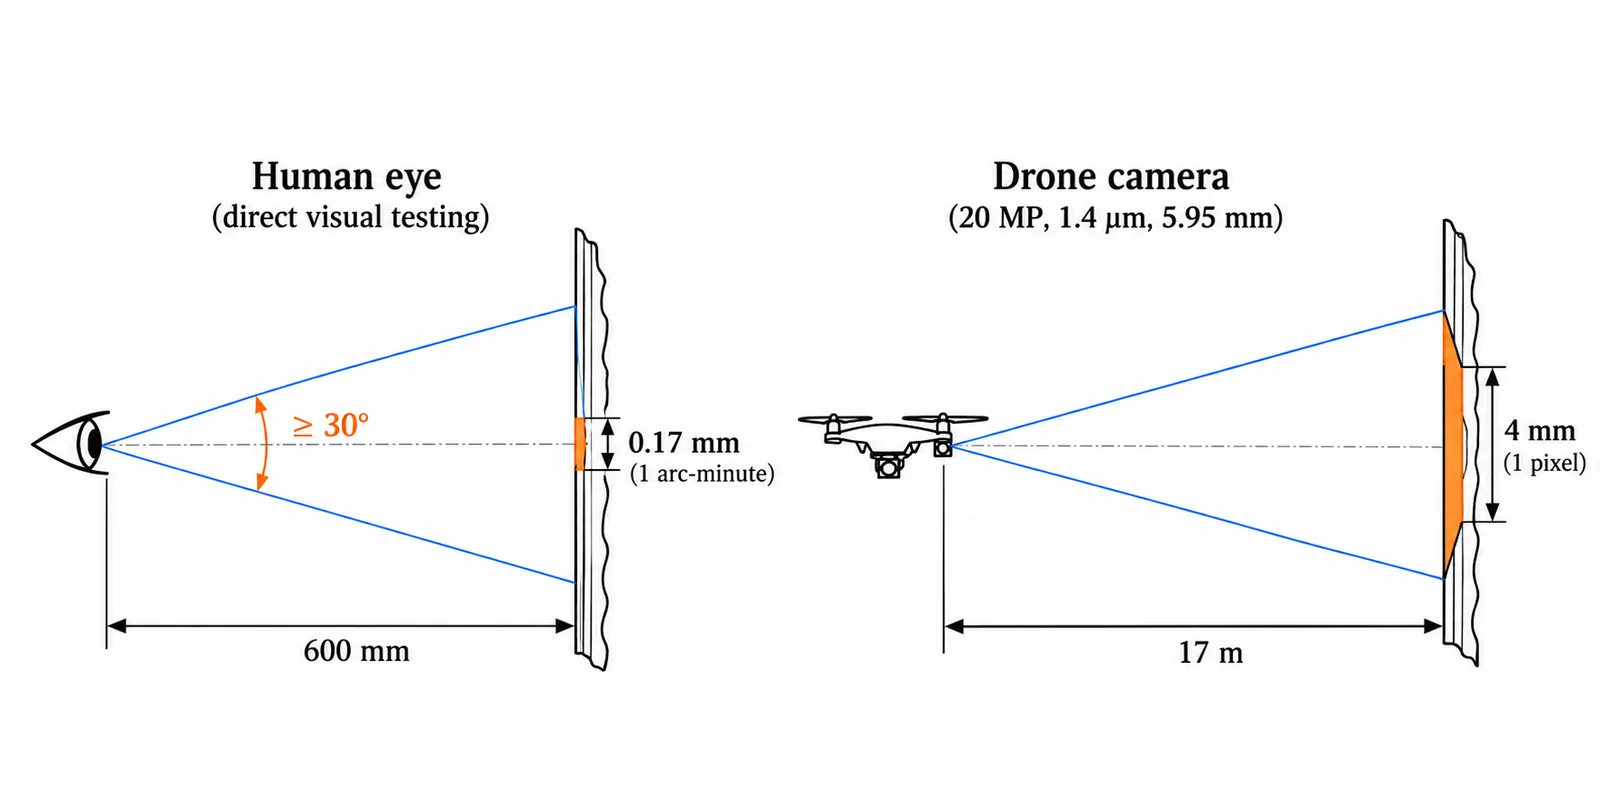
Unser Rechenbeispiel ist die Inspektionskamera des unmittelbar danach beschriebenen Beispiel-Rigs: ein Modul e-CAM200 von e-con Systems mit einem 20-MP-Sensor onsemi AR2020 und 1,4-µm-Pixeln, hinter einem 6-mm-Objektiv, 17 m von einer Wand entfernt. Das ergibt 3,97 mm pro Pixel, die wir auf 4 mm runden und durchgehend verwenden. Das Pixelbudget weiter unten rechnet dieselbe Aufgabe für jede Kamera, jedes Objektiv und jede Entfernung.
Die Kameras, die wir eingesetzt haben
Die Zahlen in diesem Artikel stammen von einer Beispiel-Inspektionsdrohne, die auf e-CAM-Modulen von e-con Systems aufbaut. Jede Kamera hat genau eine Aufgabe und wurde für die Grenze gewählt, an die diese Aufgabe zuerst stößt.
| Aufgabe und Modul | Sensor und Modus | Warum es am Rig ist |
|---|---|---|
| Inspektionsfotos e-CAM200 |
onsemi AR2020, 20 MP, 1,4-µm-Pixel, Rolling Shutter | 4 mm pro Pixel in 17 m, genug, um angehobene und fehlende Bleche zu lesen |
| Gegenlicht- und Schattenszenen e-CAM810 |
Sony STARVIS 2 IMX678, 4K, 2,0-µm-Pixel, HDR-Modi | Etwa doppelt so viel Licht pro Pixel, für Schornsteinköpfe und Podestunterseiten |
| Navigation und Hindernisse, zwei Module e-CAM217 |
onsemi AR0234, 1920 × 1200, 3,0-µm-Pixel, Global Shutter, 60 fps | Gerade Kanten in Bewegung, und ein Paar, das im selben Moment aufnehmen kann |
Eine fünfte Kamera übernimmt die Landung und wird hier nicht behandelt. Zusammen decken die Kameras ab, was ein Flug von 20 Minuten mitbringen muss. Die e-CAM200 zeichnet Bleche, Befestigungsreihen und Anschlussbleche in einer Größe auf, die ein Prüfer lesen kann. Die e-CAM810 ist die Kamera für Szenen wie die Schornsteinspitze weiter unten, in denen der Himmel die Belichtung bestimmt und der Stahl sonst schwarz würde. Das Paar e-CAM217 erlaubt der Drohne, neben Stahl, der ihren Kompass stört, 10 bis 30 m Abstand zu halten, weil sie nach dem navigiert, was sie sieht.
Die Wahl hat Grenzen, und die folgenden Abschnitte nennen sie. Bei 4 mm pro Pixel sieht die e-CAM200 ein Loch von 10 mm nur an der Grenze der Entdeckbarkeit. Als Rolling-Shutter-Kamera ist sie für den Schwebeflug gedacht, nicht für die Navigation. Die Daten stammen von den Produktseiten von e-con Systems und aus den Datenblättern der Sensorhersteller, Stand Oktober 2026, und die Modulkarten am Ende des Artikels verlinken jede Seite.
Die Notfälle sitzen an den Wänden
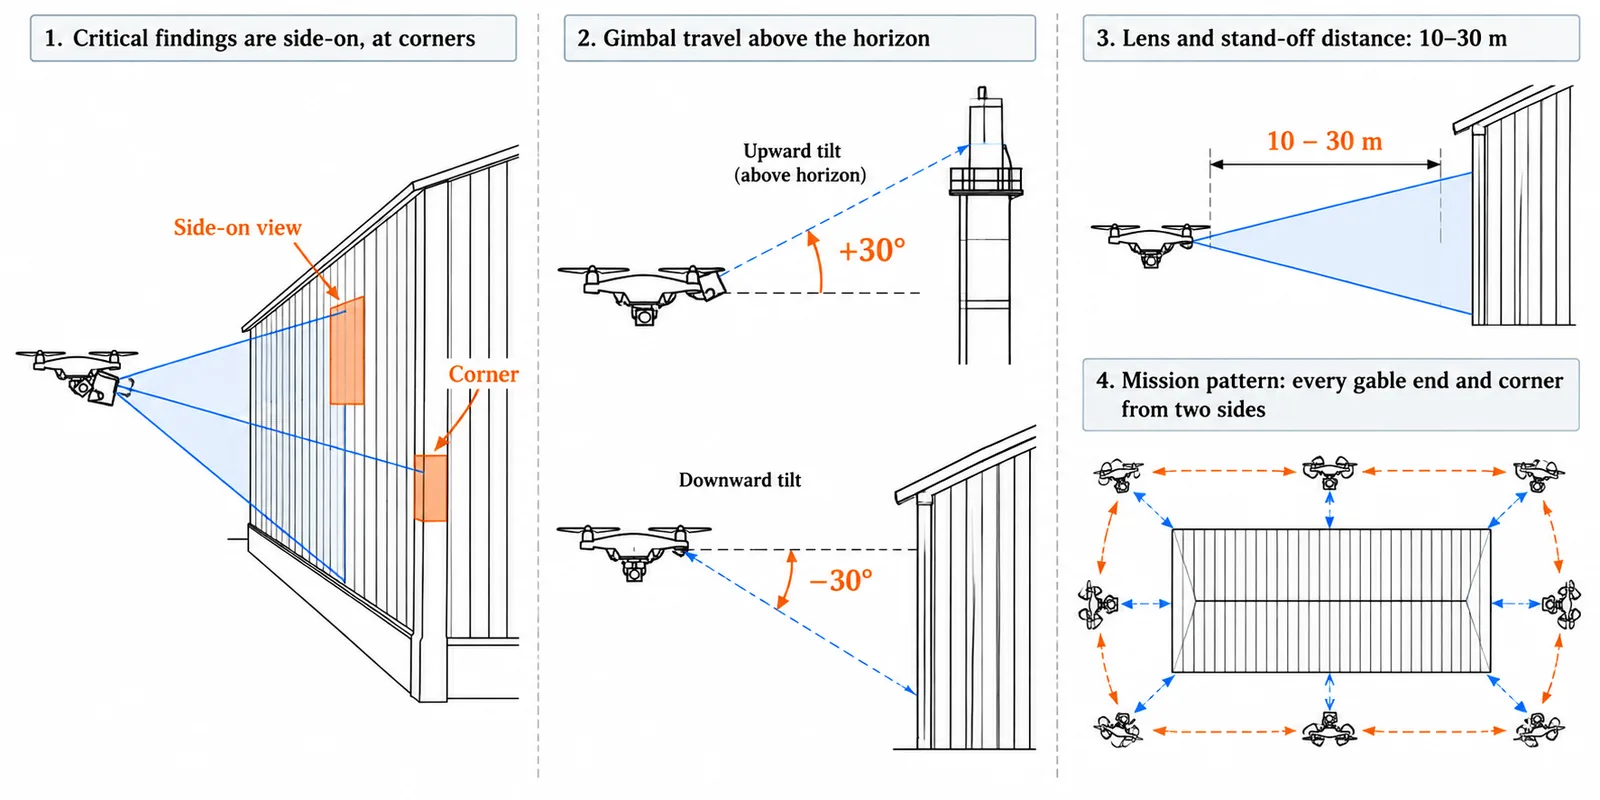
Ein ordentliches Raster von oben ist der naheliegende Flugplan, so wie bei einer Kartierung. Doch viele der Schäden, auf die es bei Industriegebäuden ankommt, sitzen an den Seiten. Der Windsog ist an Dachrändern und Ecken am stärksten, und dort lösen sich Verkleidungen und Anschlussbleche, und eine Wand sehen Sie von senkrecht oben nicht.
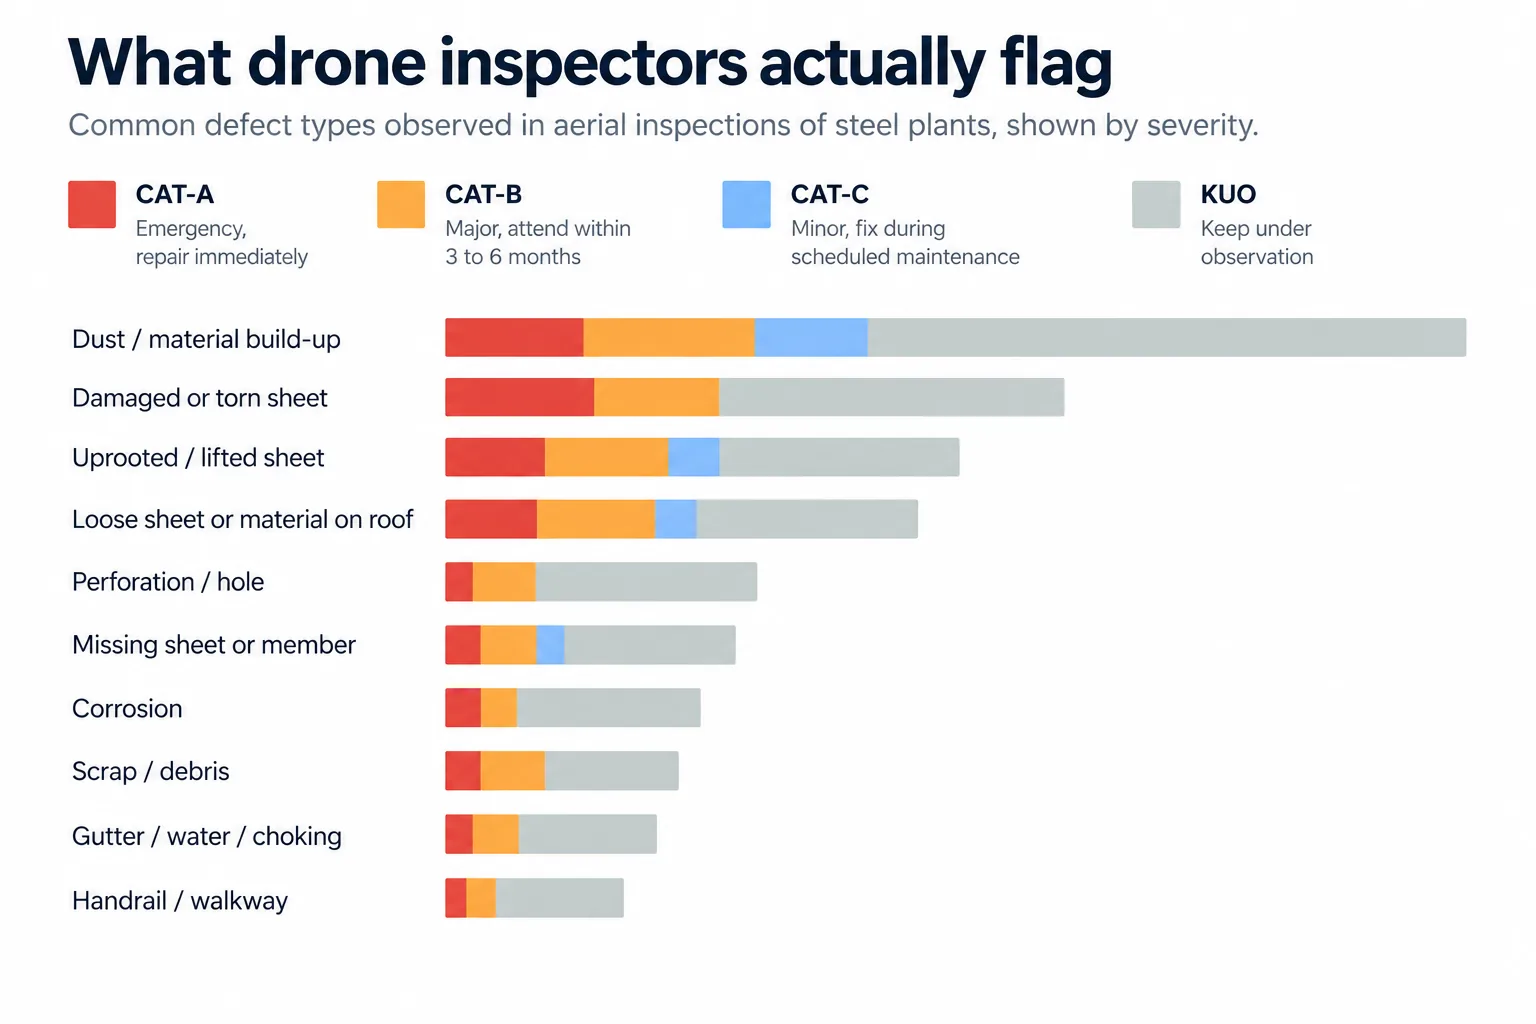
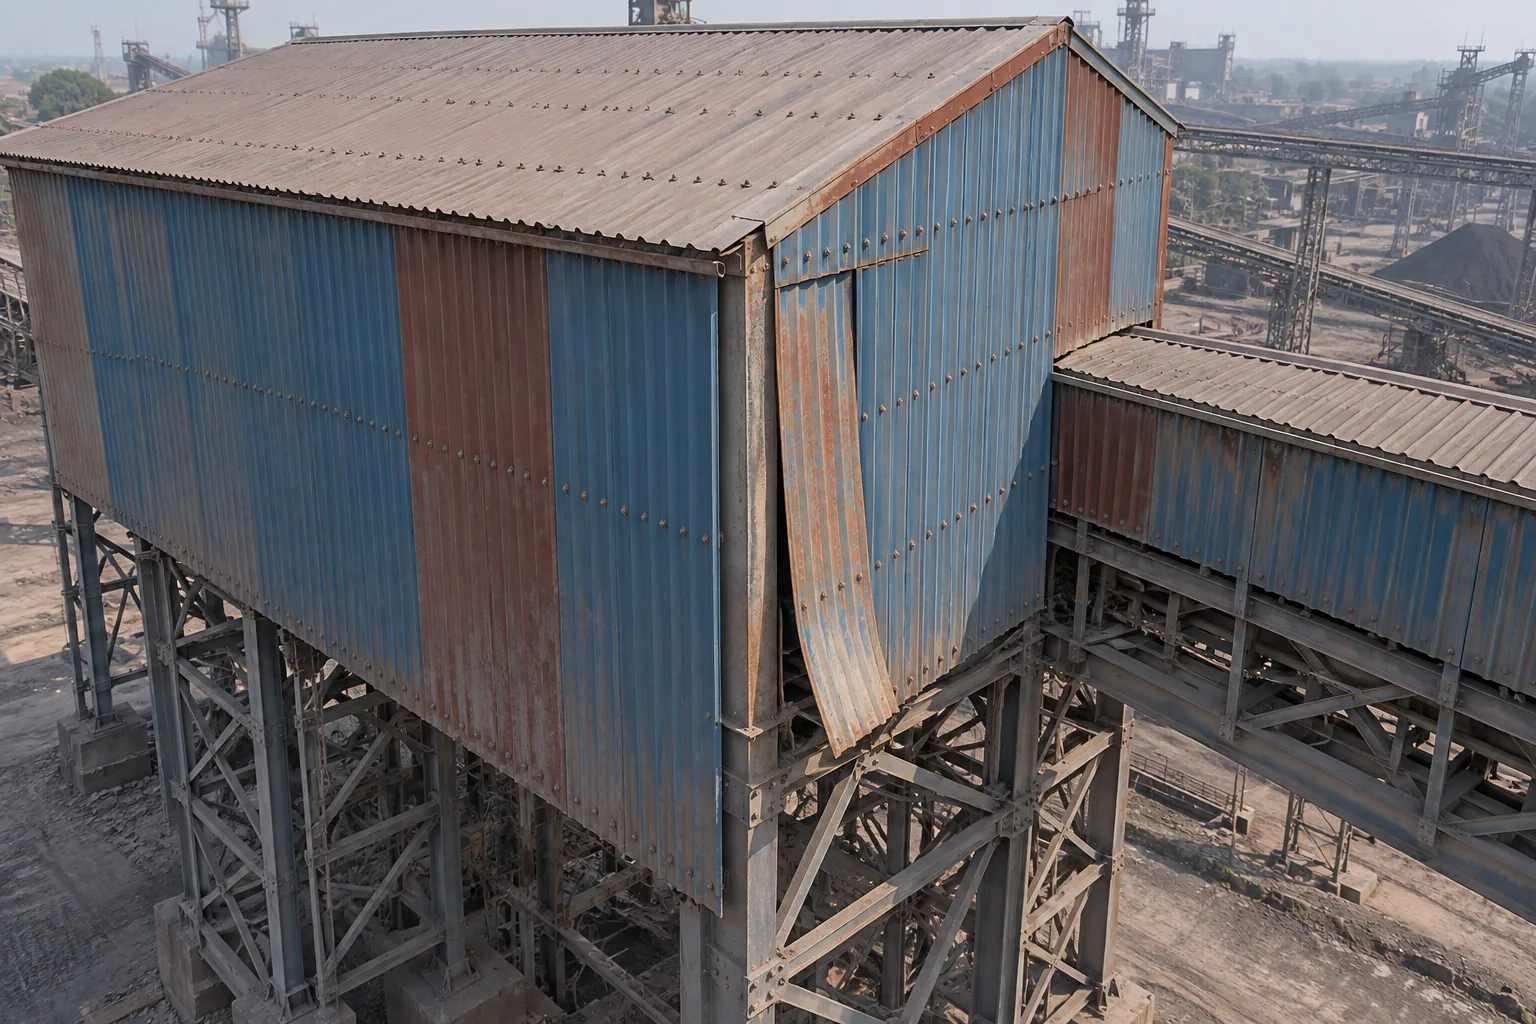
Angehobene und herausgerissene Bleche dominieren die Notfälle
Senkrechte Seitenverkleidungen wurden in mehreren CAT-A-Einträgen genannt, noch vor Dachblechen, Anschlussblechen und Lüftungsjalousien, und die Fundstellen häufen sich an Giebelseiten, Ecken und rund um Kanäle. Staub und Materialablagerungen waren mit 36 % der häufigste Befund insgesamt, aber nur 9 % davon waren CAT-A.
Die Flugprotokolle bestätigen das. Die mittlere Kameraneigung betrug −30°, nur 13 % der Bilder zeigten annähernd senkrecht nach unten, und bei Missionen an Schornsteinen blickten 11 % nach oben.
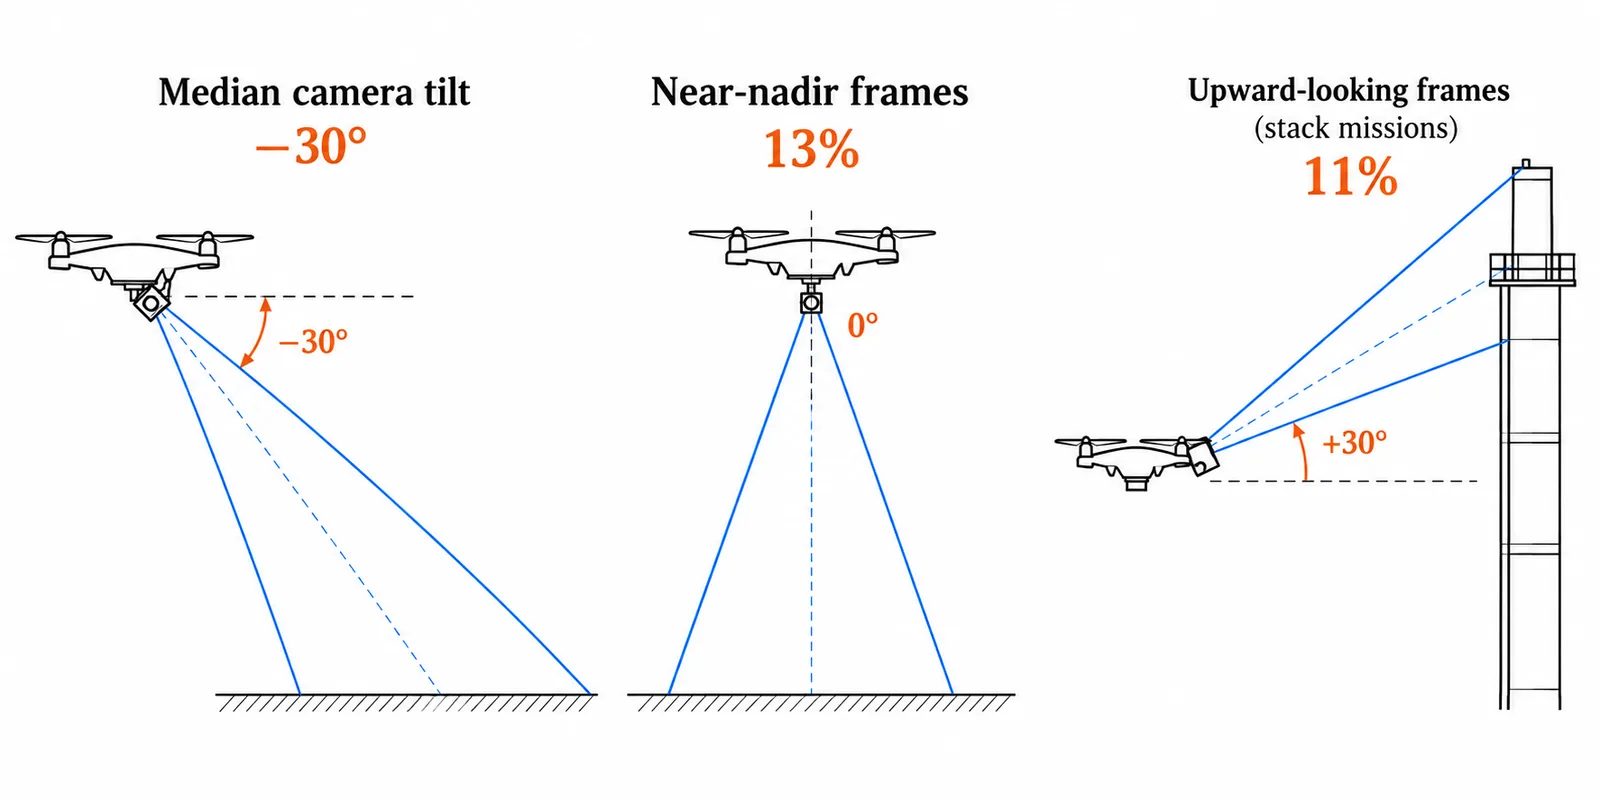
Die Befunde, auf die es ankommt, liegen seitlich, an Ecken und im Mischlicht. Kamera, Gimbal und Flugplan sollten deshalb für diese Ansichten ausgelegt sein.
In der Praxis heißt das: ein Gimbal, der sich über den Horizont hinaus neigen lässt, Objektive für 10 bis 30 m Abstand statt für 100 m Flughöhe und ein Flugmuster, das jede Giebelseite und jede Ecke von zwei Seiten aufnimmt.
Was 4 mm pro Pixel zeigen können und was nicht
Die Bildwissenschaft kennt eine alte Faustregel, die Johnson-Kriterien. Um eine Aufgabe mit gleich großer Erfolgs- und Misserfolgschance zu lösen, brauchen Sie etwa 2 Pixel über die schmalste Seite des Objekts, um es zu entdecken, 8, um es zu klassifizieren, und 13, um es zu identifizieren. Die Regel wurde an Menschen angepasst, die Fahrzeuge betrachteten, verstehen Sie sie also als Planungshilfe. Für eine vorsichtigere Planung gehen Sie auf die 90-%-Stufe, die etwa 3,5, 14 und 23 Pixel verlangt.
Die Sichtprüfung vor Ort erfolgt meist innerhalb von etwa 600 mm, wo normales Sehvermögen etwa 0,17 mm auflöst. Unsere Drohnenkamera zeichnet 4 mm pro Pixel auf, etwa 23-mal gröber. Um das Auge in 600 mm Entfernung zu erreichen, müssten Sie bis auf 0,73 m an die Oberfläche heranfliegen, mit einem 12-mm-Objektiv bis auf 1,5 m. Das tut niemand entlang einer Förderbandbrücke.
Fehler auf Blechebene, die die meisten CAT-A-Befunde ausmachen, liegen weit innerhalb der Grenze. Ein fehlendes Blech deckt Hunderte von Pixeln ab.
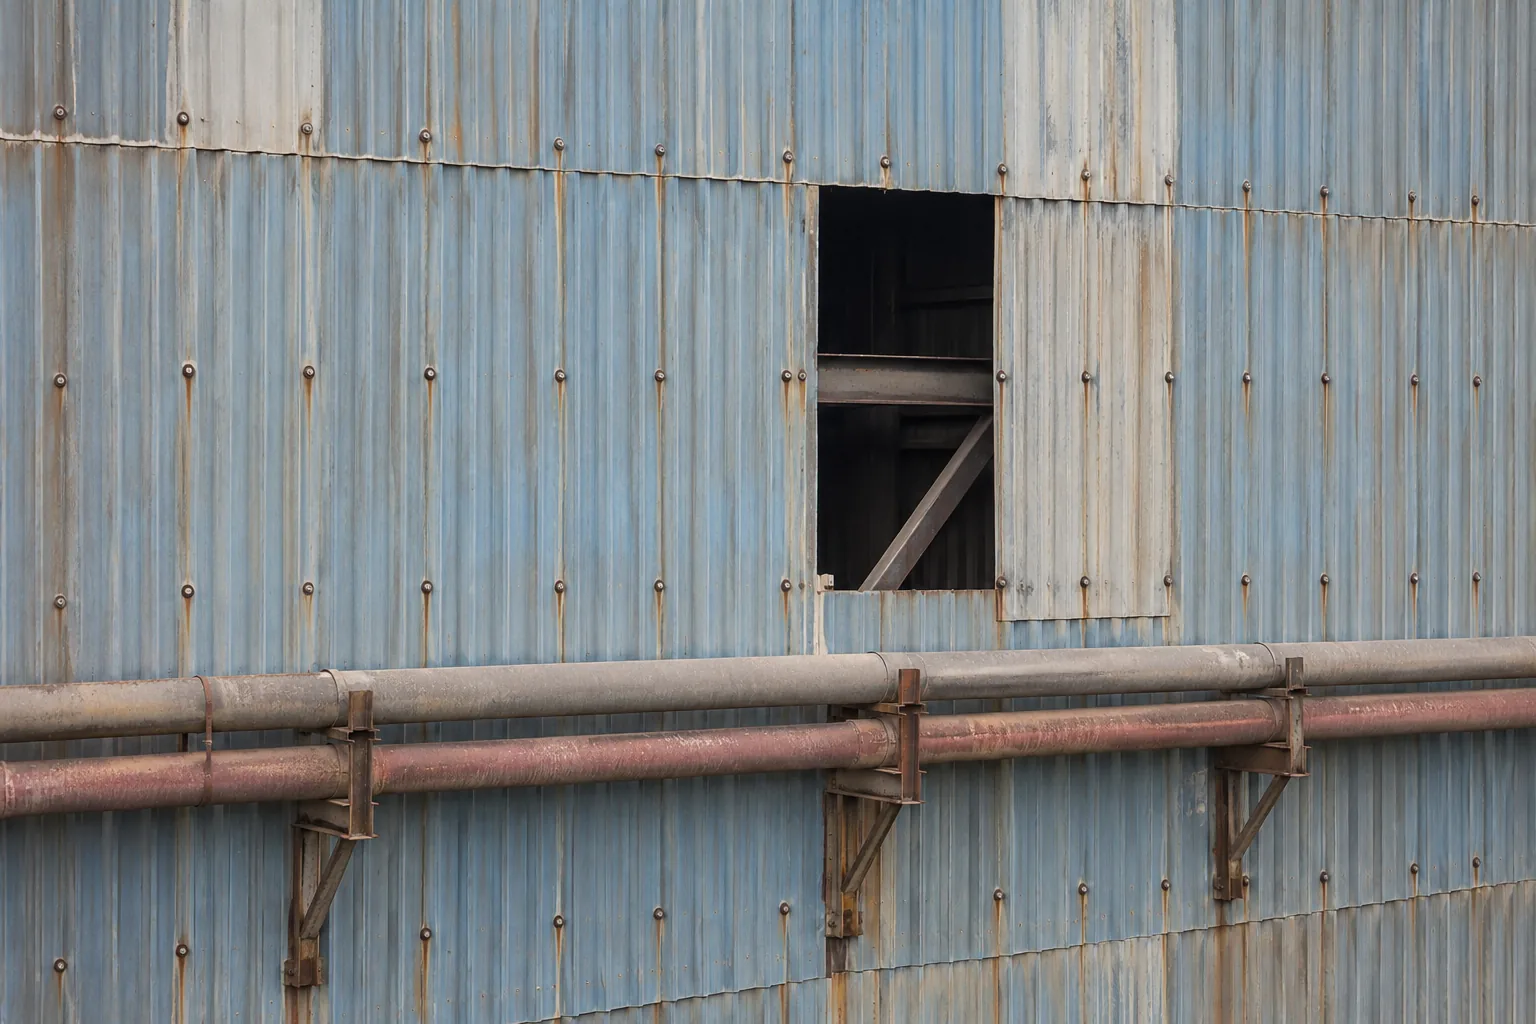
Bei Löchern sieht es anders aus. Eine Durchlöcherung von 10 mm deckt etwa 2,5 Pixel ab, das liegt an der Grenze dessen, was sich entdecken lässt. Ein Loch von 60 mm deckt etwa 15 ab, genug zum Klassifizieren. Ein Riss von 0,3 mm ist nur einen Bruchteil eines Pixels breit und lässt sich daher bei keinem praktikablen Abstand ausmessen oder klassifizieren. Eine lange, kontrastreiche Linie lässt sich manchmal trotzdem entdecken, und dann markiert die Drohne den Bereich, und ein Techniker misst nach.
Das folgende Werkzeug zeigt, wie viele Pixel ein Detail bekommt. Es beginnt mit dem Sensor der Inspektionskamera in 17 m Entfernung mit einem 6-mm-Objektiv, betrachtet wird ein Loch von 10 mm.
Pixelbudget
56 mm
- Bodenauflösung (GSD)3,97 mm/px
- Bildfeldbreite20,3 m
- Nötige Pixel zum Klassifizieren14,0 px90 % Erfolgswahrscheinlichkeit
- Pixel über Ihrem Detail (10,0 mm)2,5 pxlässt sich bis 3,1 m klassifizieren
Wie viele Pixel typische Details bei dieser Entfernung bekommen
| Detail | Größe | Pixel quer | Größte Entfernung zum Klassifizieren |
|---|---|---|---|
| Große Platte | 1000 mm | 252 | 306,1 m |
| Kante oder Naht | 300 mm | 76 | 91,8 m |
| Loch | 50 mm | 13 | 15,3 m |
| Rohr | 48 mm | 12 | 14,7 m |
| Schraubenkopf | 20 mm | 5,0 | 6,1 m |
| Haarriss | 1 mm | 0,3 | 0,3 m |
| Ihr Detail | 10 mm | 2,5 | 3,1 m |
Zahlen anzeigen
Formeln
- Pixelgröße auf der Oberfläche
- GSD = (R − f) · p ÷ fR ist die Entfernung vom Objektiv, in derselben Einheit wie f; p ist die Pixelgröße (der Pixelabstand) in dieser Einheit. Diese Pixelgröße auf der Oberfläche heißt GSD, kurz für Ground Sample Distance (Bodenauflösung).
- Pixel auf einem Detail
- Pixel = Größe ÷ GSD
- Erfolgswahrscheinlichkeit
- P = x^E ÷ (1 + x^E), x = N ÷ N50, E = 2.7 + 0.7 · xP ist die Wahrscheinlichkeit, die Aufgabe zu schaffen. N ist die Anzahl der Pixel über das Detail. N50 ist 2 zum Entdecken, 8 zum Klassifizieren und 13 zum Identifizieren: die Pixelzahlen, bei denen die Wahrscheinlichkeit 50 % beträgt.
- Benötigte Pixel
- P(N) = gewählte Sicherheit nach N auflösenDie obige Kurve lässt sich nicht in eine Formel umkehren, daher wird N durch Eingrenzen gefunden: Der Suchbereich wird so lange halbiert, bis P die gewählte Sicherheit erreicht.
- Größte Entfernung
- R = f · (1 + Größe ÷ (N · p))N sind die benötigten Pixel aus dem vorigen Schritt. Das ist die GSD-Gleichung, nach R aufgelöst, mit GSD = Größe ÷ N.
Die Detektionswahrscheinlichkeit messen
Jedes Prüfverfahren muss angeben, wie wahrscheinlich es einen Fehler einer bestimmten Größe findet. Das ist die Detektionswahrscheinlichkeit, kurz POD (Probability of Detection), und in den Datenblättern von Drohnenkameras steht sie selten. Sie können sie selbst messen.
- Bauen Sie eine Testwand aus echtem Profilblech mit eingebrachten Fehlern: angehobene Kanten, Löcher von 10 bis 60 mm, fehlende Befestigungen, eine verbogene Schiene.
- Befliegen Sie sie mit der geplanten Entfernung und Geschwindigkeit, mit der Kamera, dem Objektiv und den Bildeinstellungen des Serieneinsatzes.
- Bitten Sie Prüfer, zu markieren, was sie finden, ohne ihnen zu sagen, wo die Fehler liegen.
- Tragen Sie Treffer und Fehlschläge über der Fehlergröße auf. MIL-HDBK-1823A beschreibt das Standardverfahren dafür. Verwenden Sie Dutzende eingebrachter Fehler, nicht eine Handvoll.
- Ändern Sie jeweils nur eine Sache (Objektiv, Entfernung, Belichtungszeit, Kompression) und sehen Sie, was die Erkennung verbessert.
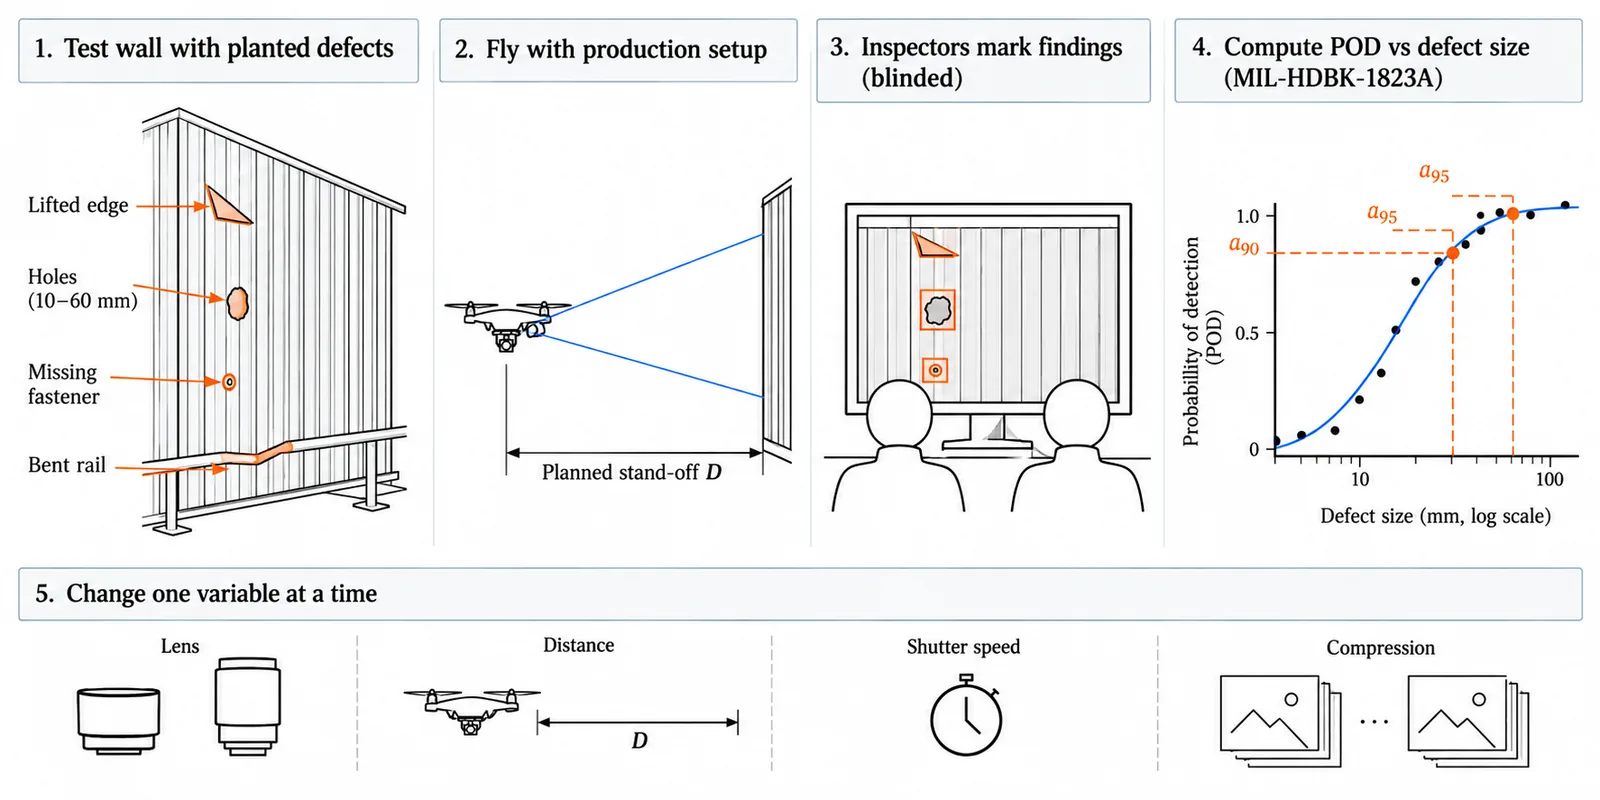
Das Ergebnis zeigt, ob eine bessere Kamera den a90/95 wirklich verschiebt, also die Fehlergröße, die in 90 % der Fälle mit einer Konfidenz von 95 % gefunden wird, und es liefert eine Zahl, die Sie dem Anlageneigentümer vorlegen können.
Der Umfang des Versuchs ist wichtig. Wer 29 von 29 eingebrachten Fehlern einer Größe findet, hat damit eine Detektionsrate von mindestens 90 % bei einer Konfidenz von 95 % gezeigt. Ein Versuch, der einen Fehlschlag zulassen soll, braucht 46 Ziele, bei zwei Fehlschlägen sind es 61.
Licht ruiniert mehr Bilder als die Auflösung
Die Ausfälle, die in keinem Datenblatt stehen, hängen am Licht.
Gegenlicht ist das Erste. Beim Blick nach oben auf einen Schornsteinkopf belichtete die Kamera auf den Himmel, mit 1/1600 s, f/5 und ISO 100, etwa EV 15,3, und der Stahl wurde fast schwarz. Wer ihn nachträglich aufhellt, holt Rauschen und Banding hervor, keine Rosttextur.
Schatten ist das Zweite. Dachrinnen unter der Traufe, das Innere von Lüftungsjalousien und die Unterseiten von Podesten liegen im tiefen Schatten neben sonnenbeschienenem Dach, und eine verstopfte Dachrinne, die Sie nicht sehen, ist eine CAT-A-Meldung, die Sie nie erfasst haben.
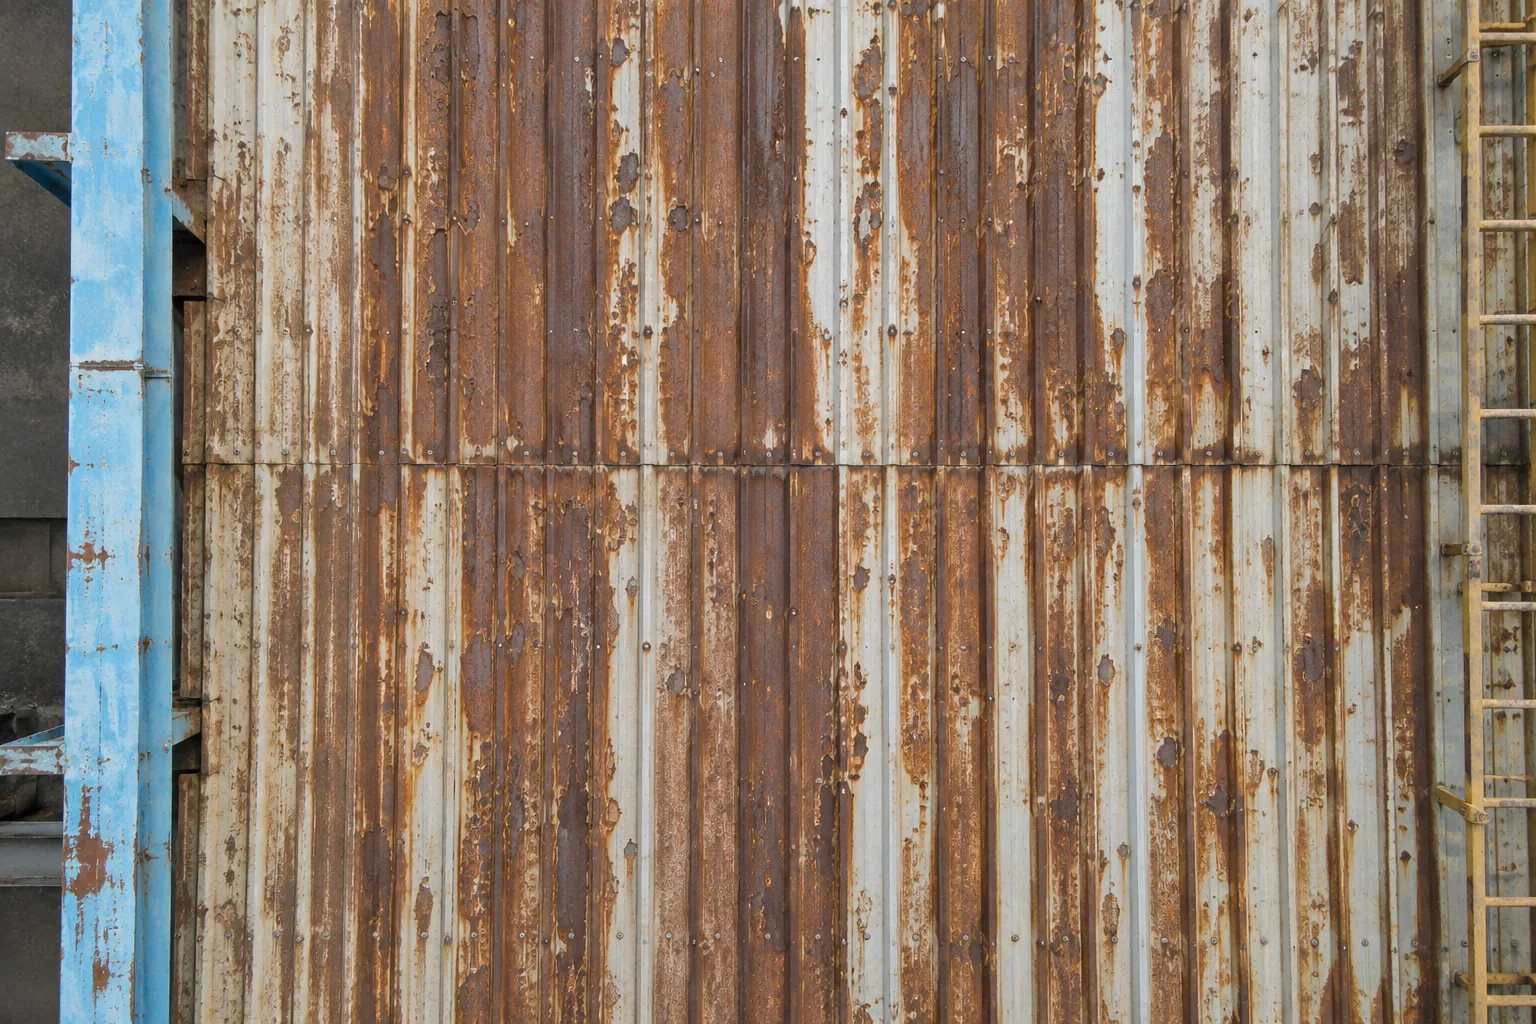
Staub ist das Dritte. Werksstaub färbt alles rosagrau. Der automatische Weißabgleich korrigiert ihn von Bild zu Bild anders, und das zerstört die Farbe, an der Sie frischen Rost von altem Lack unterscheiden.
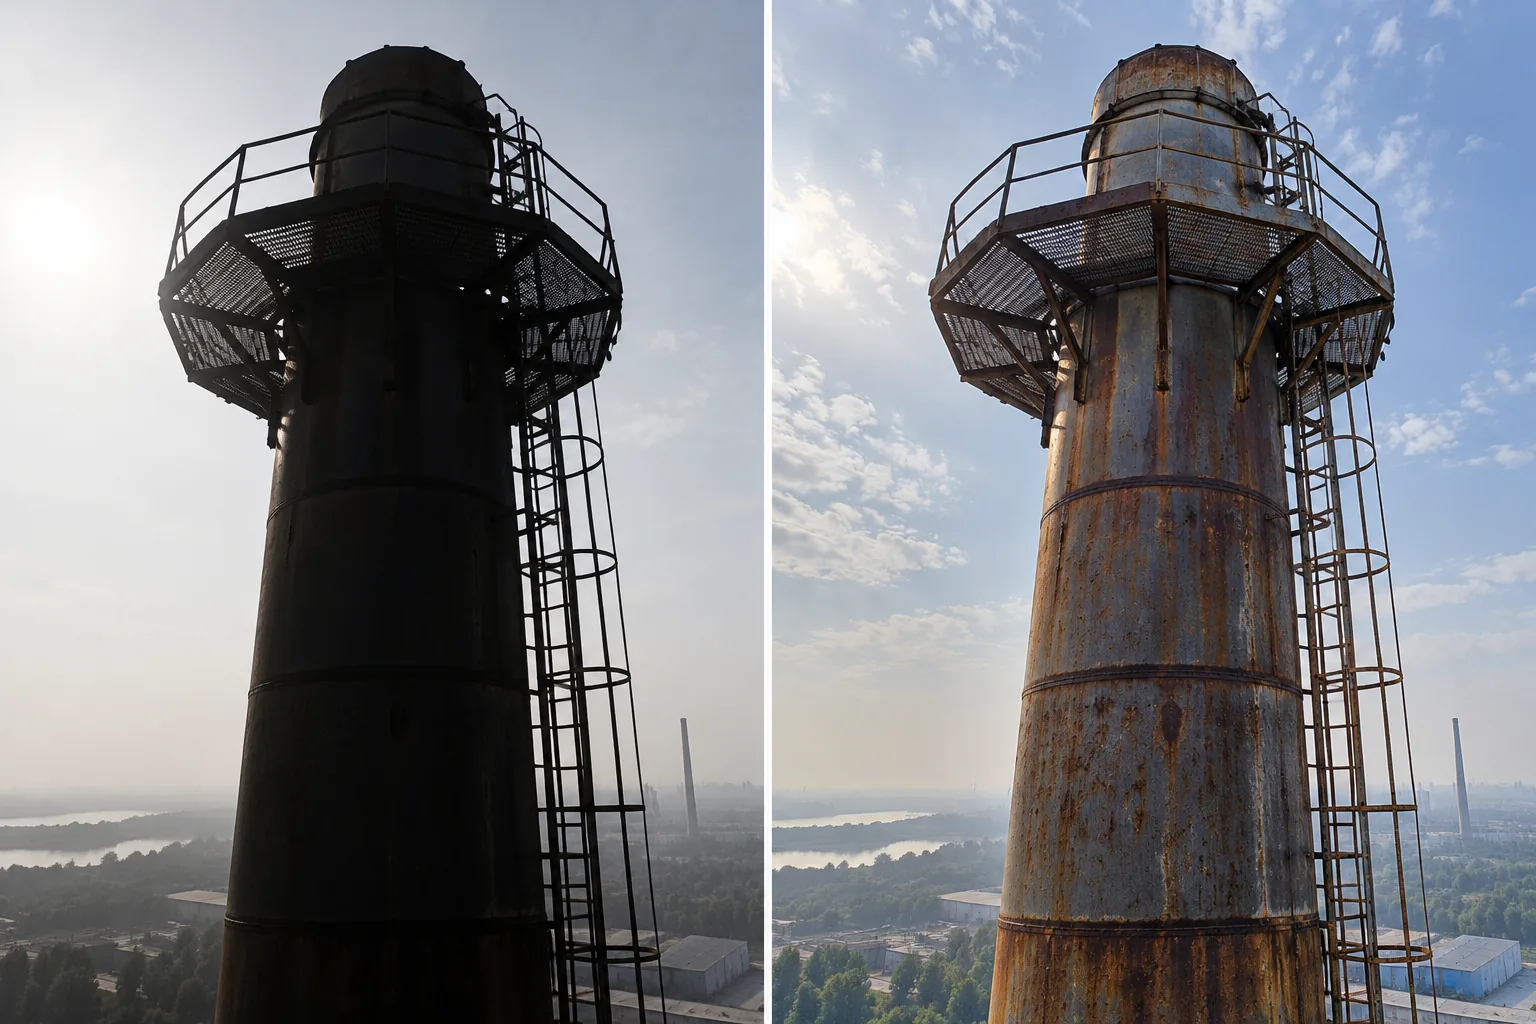
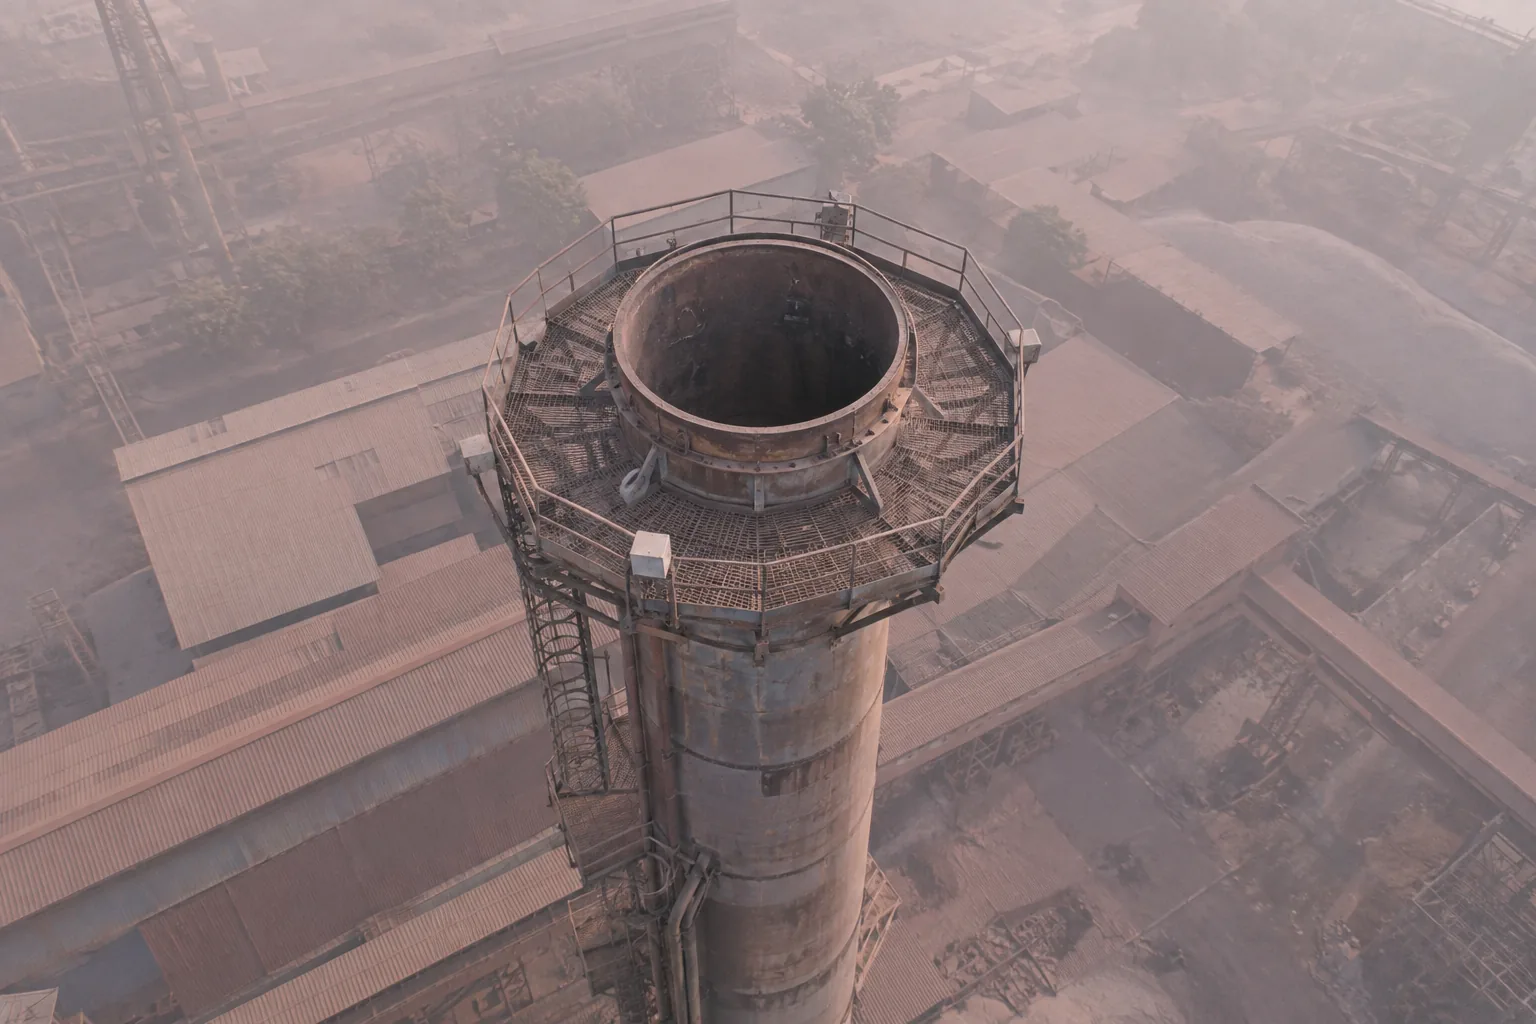
Drei Dinge helfen. Das Erste ist Sensor-internes HDR und größere Pixel für Arbeiten im Gegenlicht und im Schatten. Ein 2,0-µm-Pixel sammelt etwa doppelt so viel Licht wie ein 1,4-µm-Pixel. In unserem Rig übernimmt das die e-CAM810, ein 4K-Modul mit dem Sony STARVIS 2 IMX678 und 2,0-µm-Pixeln, das Schornsteinköpfe und die Unterseiten von Podesten abdeckt. Der Sensorhersteller nennt für den IMX678 die Modi Clear HDR und DOL HDR. Bei der Szene mit dem Schornstein oben muss die 1,4-µm-Kamera sich für eine Belichtung auf Himmel oder Stahl entscheiden. Die zusätzliche Blendenstufe Licht pro Pixel und die HDR-Modi bringt die e-CAM810 in dieses Bild ein.
Das Zweite ist ein Weißabgleich, der für die ganze Mission festgesetzt wird, beim Start gegen eine Graukarte eingestellt, zusammen mit einer abgestimmten Bildpipeline. Bei der Inspektionskamera erfolgt diese Abstimmung mit dem TintE ISP. Das Dritte ist Raw mit 10 oder 12 Bit oder eine hochwertige Kodierung. Staubinspektionen sind ein Problem geringen Kontrasts, und starke Kompression löscht die Textur aus, an der man erkennt, dass die Sicken noch sichtbar sind und die Schicht dünn ist.
Jährliche Inspektionen brauchen eine Kamera, die nicht driftet
Die meisten Bauwerke werden nach einem Zeitplan erneut geprüft, oft jedes Jahr. Die Kamera wird dann zu einem Messgerät für Veränderung, und ein Messgerät darf nicht driften.
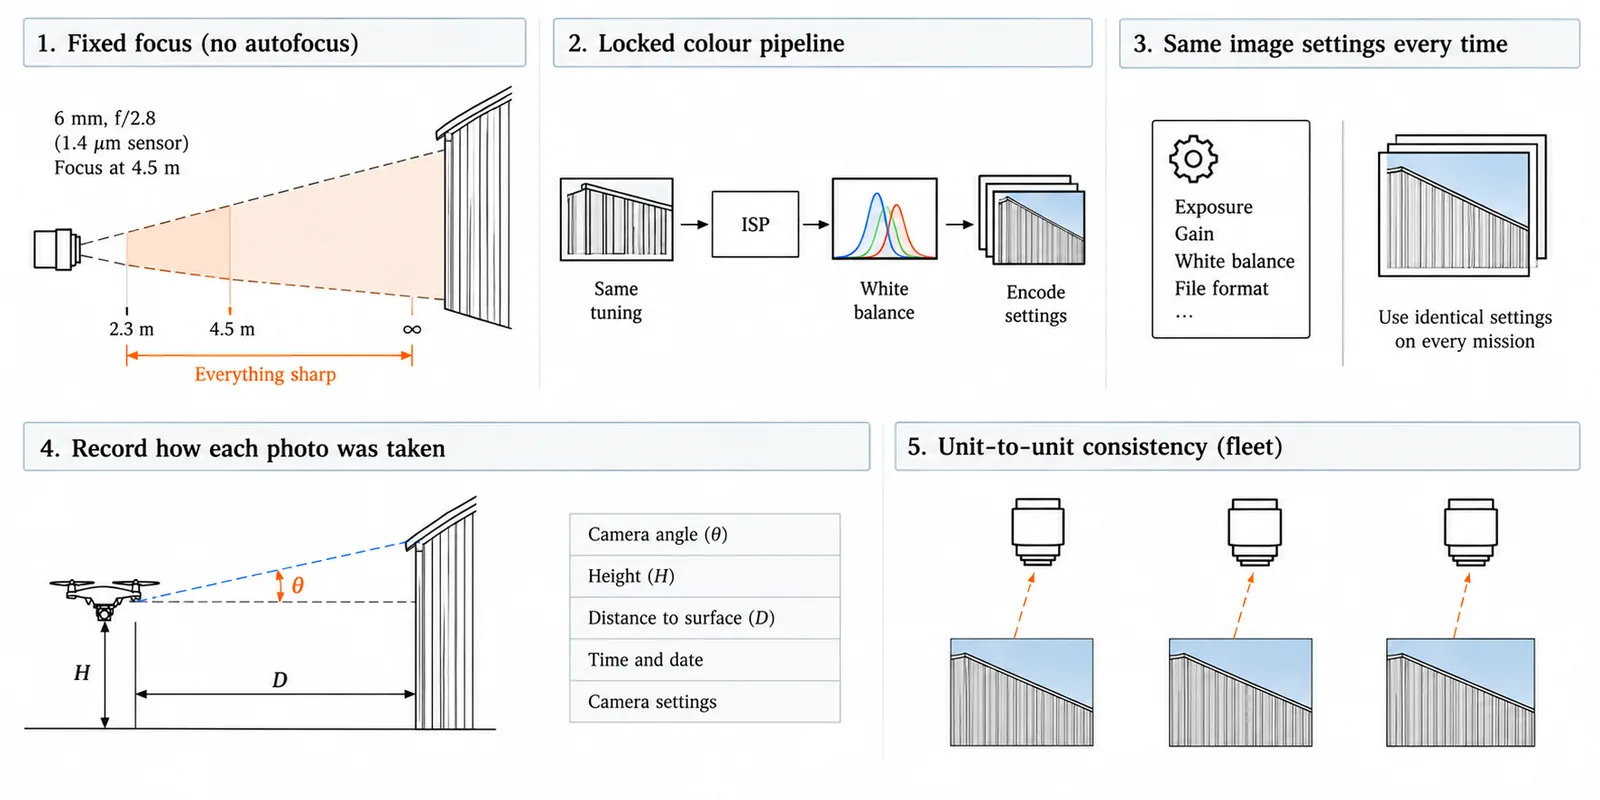
- Legen Sie den Fokus für die reale Prüfentfernung fest, statt den Autofokus über glatten Blechflächen suchen zu lassen. So gibt es zwischen diesem und dem nächsten Jahr keinen Fokusunterschied.
- Halten Sie die Farbpipeline von Mission zu Mission gleich: gleiche Bildabstimmung, gleiches Weißabgleichverfahren, gleiche Kodiereinstellungen.
- Halten Sie fest, wie jedes Foto entstanden ist: Kamerawinkel, Höhe, Zeit und, wenn möglich, die Entfernung zur Oberfläche. Das Foto des nächsten Jahres lässt sich dann mit dem dieses Jahres abgleichen.
- Wenn Sie eine Flotte betreiben, fragen Sie den Hersteller, wie Farbe und Schärfe über die Seriengeräte hinweg konstant gehalten werden. Das zählt mehr als eine Kennzahl für das Datenblatt.
Bewegung, Vibration und Verschluss
Eine bewegte Drohne verwischt das Bild, und die Unschärfe hängt von Geschwindigkeit und Belichtungszeit ab. Die Rechnung ist kurz. Bei 4 mm pro Pixel verschiebt eine Drohne, die mit 1 m/s driftet, das Bild während einer Belichtung von 1/240 s um etwa 4 mm, also um ein Pixel. Wer mit 2 m/s an einer Förderbandbrücke entlangfliegt, braucht 1/1000 s, um die Unschärfe auf ein halbes Pixel zu begrenzen. Ein Gimbal-Zittern von 1° pro Sekunde fügt bei 1/240 s mit einem 6-mm-Objektiv etwa 0,3 Pixel hinzu, und es wächst mit der Brennweite, wird also schlimmer, wenn Sie für mehr Detail ein längeres Objektiv einsetzen.
Das folgende Werkzeug rechnet das für Ihre eigenen Einstellungen. Es beginnt bei 2 m/s und 1/1000 s, mit dem 6-mm-Objektiv in 17 m Entfernung.
Bewegungsunschärfe
0,51 px
- Unschärfe durch Bewegung0,50 px2,00 mm Bewegung während der Belichtung
- Unschärfe durch Verwacklung0,07 px
- Längste Belichtungszeit für 0,5 px Unschärfe1/1020 sIhre: 1/1000 s
- Höchste Geschwindigkeit für 0,5 px Unschärfe1,96 m/sIhre: 2,0 m/s
Wie schnell Sie sich bei jeder Belichtungszeit bewegen dürfen, für dieses Objektiv und diese Entfernung
Zahlen anzeigen
Formeln
- Pixelgröße auf der Oberfläche
- GSD = (R − f) · p ÷ fR ist die Entfernung vom Objektiv und p die Pixelgröße (der Pixelabstand), in derselben Einheit wie f. Diese Pixelgröße auf der Oberfläche heißt GSD, kurz für Ground Sample Distance (Bodenauflösung).
- Unschärfe durch Bewegung
- L_travel = v · t ÷ GSDv ist die Geschwindigkeit, t die Belichtungszeit und GSD die Pixelgröße auf der Oberfläche, in passenden Längeneinheiten. L ist in Pixeln angegeben.
- Unschärfe durch Verwacklung
- L_shake = f · ω · t ÷ pω ist die Drehgeschwindigkeit der Kamera in Radiant pro Sekunde und p die Pixelgröße (der Pixelabstand), in derselben Einheit wie f. L ist in Pixeln angegeben.
- Gesamtunschärfe
- Unschärfe = sqrt(L_travel² + L_shake²)Die beiden Unschärfen sind unabhängig und verbinden sich daher wie die Katheten eines rechtwinkligen Dreiecks: jede quadrieren, addieren, die Wurzel ziehen. Die Unschärfe ist in Pixeln angegeben.
- Längste Belichtungszeit für 0,5 px
- t = 0.5 ÷ sqrt((v ÷ GSD)² + (f · ω ÷ p)²)t ist die längste Belichtungszeit, bei der die Unschärfe höchstens 0,5 px beträgt. Die angezeigte Verschlusszeit ist 1 ÷ t.
- Höchste Geschwindigkeit für 0,5 px
- v = GSD · sqrt(0.5² − L_shake²) ÷ tGilt, solange die Verwacklung allein unter 0,5 px bleibt. Darüber überschreitet schon die Verwacklung allein 0,5 px, sodass keine Geschwindigkeit die Unschärfe so niedrig hält.
Die Schärfe hängt auch vom Objektiv und von der Blende ab. Die Beugung setzt eine harte Grenze: Bei 1,4-µm-Pixeln und f/5,6 fällt der Kontrast bei 0,455 Zyklen/Pixel auf null, knapp unter den 0,5, die der Sensor abtasten kann. Das feinste Zehntel des Bandes ist also schon vor jedem Objektivfehler leer. Fokusfehler kosten Kontrast auf dieselbe Weise.
Das nächste Werkzeug addiert jeden Verlust zwischen Wand und Sensor. Es beginnt bei f/5,6 mit 1,4-µm-Pixeln, einem 6-mm-Objektiv und 17 m Abstand.
Schärfebudget
7,70 mm
- Pixelgröße auf der Oberfläche, vor Unschärfe3,97 mm
- Erhaltener Kontrast bei feinem Detail (0,25 Zyk./px)22 %bestenfalls, nur das Pixel: 90 %
- Nutzbare Grenze (20 % Kontrast)0,26 Zyk./pxfeinstes noch sichtbares Detail; Pixel erfassen nichts Feineres als 0,5 Zyk./px (Nyquist-Grenze)
- Beugungsgrenzef/2,1darüber breitet sich Licht über mehr als 2 px aus; Ihre Blende: f/5,6
Wie viel Kontrast bei feiner werdenden Details erhalten bleibt
Kontrast, den jede Ursache bei 0,25 Zyk./px übrig lässt; ein längerer Balken ist besser
- Beugung
- Das Pixel selbst
- Objektivunschärfe
- Außerhalb des Fokus
- Bewegung
- Kameraverwacklung
- Alle zusammen
Zahlen anzeigen
Formeln
- Gesamtsystem
- MTF(ν) = MTF_dif · MTF_pix · MTF_lens · MTF_defocus · MTF_move · MTF_shakeν ist die Feinheit des Details in Zyklen pro Pixel; ein Zyklus ist eine dunkle und eine helle Linie nebeneinander. Die MTF ist der Kontrast, der bei dieser Feinheit erhalten bleibt. Jede Ursache hat ihre eigene MTF, und das Gesamtsystem behält deren Produkt. Die Nyquist-Grenze, das feinste Detail, das die Pixel erfassen können, liegt bei 0,5.
- Beugung
- MTF_dif = (2 ÷ π) · (arccos x − x · sqrt(1 − x²)), x = ν · λ · N ÷ pN ist die Blendenzahl, λ die Wellenlänge des Lichts und p die Pixelgröße; λ und p haben dieselbe Einheit. Der Wert ist 0, sobald x den Wert 1 erreicht. Dann nimmt die Beugung bei dieser Feinheit den gesamten Kontrast.
- Pixelapertur
- MTF_pix = |sin(πν) ÷ (πν)|Ein Pixel mittelt das Licht über seine eigene Breite, was feine Details weicher macht. Das ist das Pixel selbst, ganz ohne Objektiv. ν ist in Zyklen pro Pixel angegeben.
- Bewegung
- MTF_move = |sin(πνL) ÷ (πνL)|, mit L = v · t ÷ GSDL ist die Strecke, um die sich das Bild während der Belichtung verschmiert, in Pixeln: v · t ÷ GSD wie im Werkzeug Bewegungsunschärfe. GSD ist die Pixelgröße auf der Oberfläche.
- Kameraverwacklung
- MTF_shake = |sin(πνL) ÷ (πνL)|, mit L = f · ω · t ÷ pL ist die Strecke, um die sich das Bild durch das Drehen der Kamera verschmiert, in Pixeln: f · ω · t ÷ p wie im Werkzeug Bewegungsunschärfe.
- Defokussierung
- MTF_defocus = |2 · J1(x) ÷ x|, x = πνcc ist der Durchmesser des unscharfen Flecks außerhalb des Fokus (der Unschärfekreis) in Pixeln. J1 ist eine Standardfunktion der Mathematik (die Bessel-Funktion erster Ordnung), die eine gleichmäßig helle Scheibe beschreibt.
- Unschärfekreis
- c = f² · |d − s| ÷ (N · d · (s − f) · p)d ist die Entfernung zum Objekt und s die Entfernung, auf die fokussiert ist, in derselben Einheit wie f; p ist die Pixelgröße (der Pixelabstand) in dieser Einheit.
- Objektivunschärfe
- MTF_lens = exp(−2π²σ²ν²)σ ist die Breite der Objektivunschärfe in Pixeln, modelliert als Gaußsche (glockenförmige) Kurve.
- Hyperfokaldistanz
- H = f² ÷ (N · p) + fFokussiert man auf H, bleibt alles von H ÷ 2 bis unendlich ausreichend scharf. Ein Pixel Unschärfe gilt als zulässig.
- Nah- und Fernpunkt der Schärfe
- nah = s · (H − f) ÷ (H + s − 2f), fern = s · (H − f) ÷ (H − s)s ist die Entfernung, auf die fokussiert ist. Nah- und Fernpunkt sind die kleinste und die größte Entfernung, die noch ausreichend scharf sind. Der Fernpunkt ist unendlich, wenn s bei H oder darüber liegt.
- Airy-Scheibchen
- d = 2.44 · λ · Nd ist der Durchmesser des Flecks, den ein Lichtpunkt durch Beugung erzeugt (das Airy-Scheibchen), λ die Wellenlänge und N die Blendenzahl. Der Fleck ist 2 Pixel breit, wenn N = 2p ÷ (2.44 λ); das ist die im Werkzeug gezeigte Beugungsgrenze.
- Effektive Pixelgröße
- GSD_eff = GSD · max(1, 1 ÷ (2 · ν_limit))ν_limit ist die Feinheit des Details in Zyklen pro Pixel, bei der der Kontrast des Gesamtsystems auf die gewählte nutzbare Grenze fällt. Bei 0,5 oder mehr bleibt die Pixelgröße unverändert.
Welcher Verschlusstyp passt, hängt von der Aufgabe der Kamera ab.
- Für Inspektionsfotos funktioniert ein hochauflösender Rolling-Shutter-Sensor gut, solange die Drohne schwebt. Die e-CAM200 ist ein solcher Sensor: 5120 × 3840 bei 30 fps.
- Für Navigations- und Hindernis-Kameras nehmen Sie einen Global Shutter. Ein Rolling Shutter liest das Bild Zeile für Zeile aus, schnelle Bewegung verbiegt daher gerade Kanten, und das irritiert die Navigationssoftware (siehe Rolling Shutter). Auch Stereopaare müssen im selben Moment aufnehmen. Zwei nicht synchronisierte Kameras mit 60 fps können bis zu ein Bild auseinanderliegen, 16,7 ms, und das reicht aus, um bei einer bewegten Drohne falsche Tiefe zu erzeugen.
Das Navigations- und Hindernispaar des Rigs besteht aus zwei Modulen e-CAM217. Jedes verwendet den onsemi AR0234, einen Global-Shutter-Sensor mit 3,0-µm-Pixeln, und läuft mit 1920 × 1200 bei 60 fps. Wenn Stereo oder Navigation mehr Auflösung braucht, ist die e-CAM521 die Option: ein Global-Shutter-Sensor Sony Pregius S IMX568 mit 5 MP und 79 fps, auf dessen Produktseite Multikamera-Synchronisierung genannt wird. Sie gehört nicht zum Rig aus fünf Kameras, das weiter unten verwendet wird.
Hitze, Stahl und Störungen
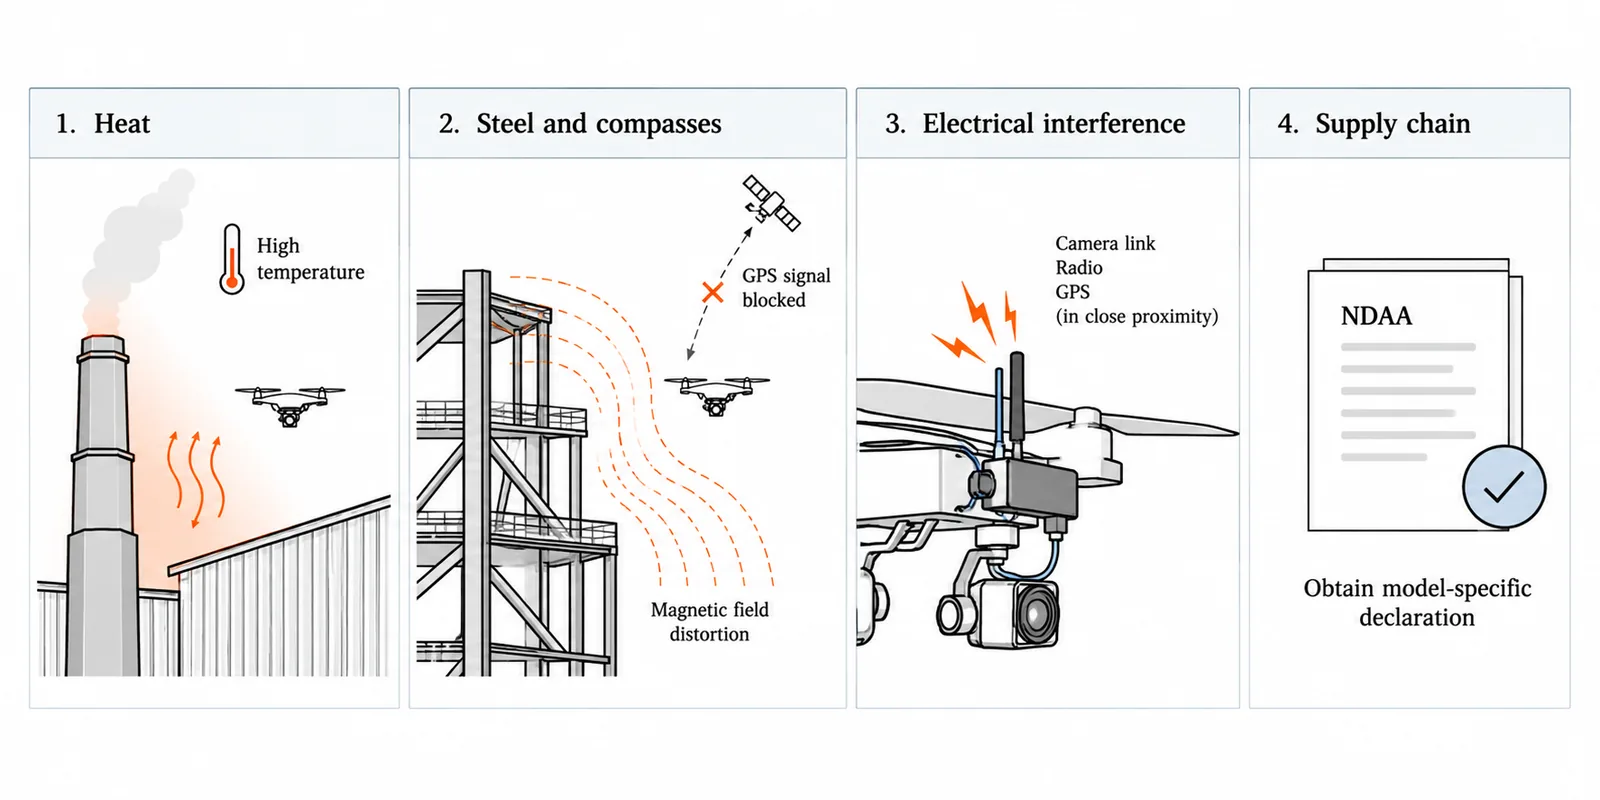
- Hitze: Gießhallen, Schornsteine und Heißgaskanäle heben die lokale Lufttemperatur weit über die Umgebungstemperatur. Prüfen Sie die genaue Temperaturangabe gegen Ihre Flugbedingungen und sorgen Sie im Aufbau der Nutzlast für Luftstrom an der Kamera.
- Stahl und Kompasse: Große Stahlstrukturen verzerren das Magnetfeld, auf das sich der Kompass einer Drohne stützt, und hohe Bauwerke können Satellitensignale abschatten. Genau dort prüfen Sie, und deshalb lohnt sich eine kamerabasierte Navigation. Im Rig übernimmt das das Navigationspaar mit Global Shutter.
- Elektrische Störungen: Schnelle Kameraverbindungen liegen neben Funkgeräten und GPS. Fragen Sie nach EMV-Prüfunterlagen für das genaue Kameramodell und testen Sie die komplette Nutzlast selbst.
- Lieferkette: Wenn Ihr Programm NDAA-Anforderungen hat, verlangen Sie eine Erklärung für das konkrete Modell, keine allgemeine Aussage.
Die Daten planen, bevor die Drohne fliegt
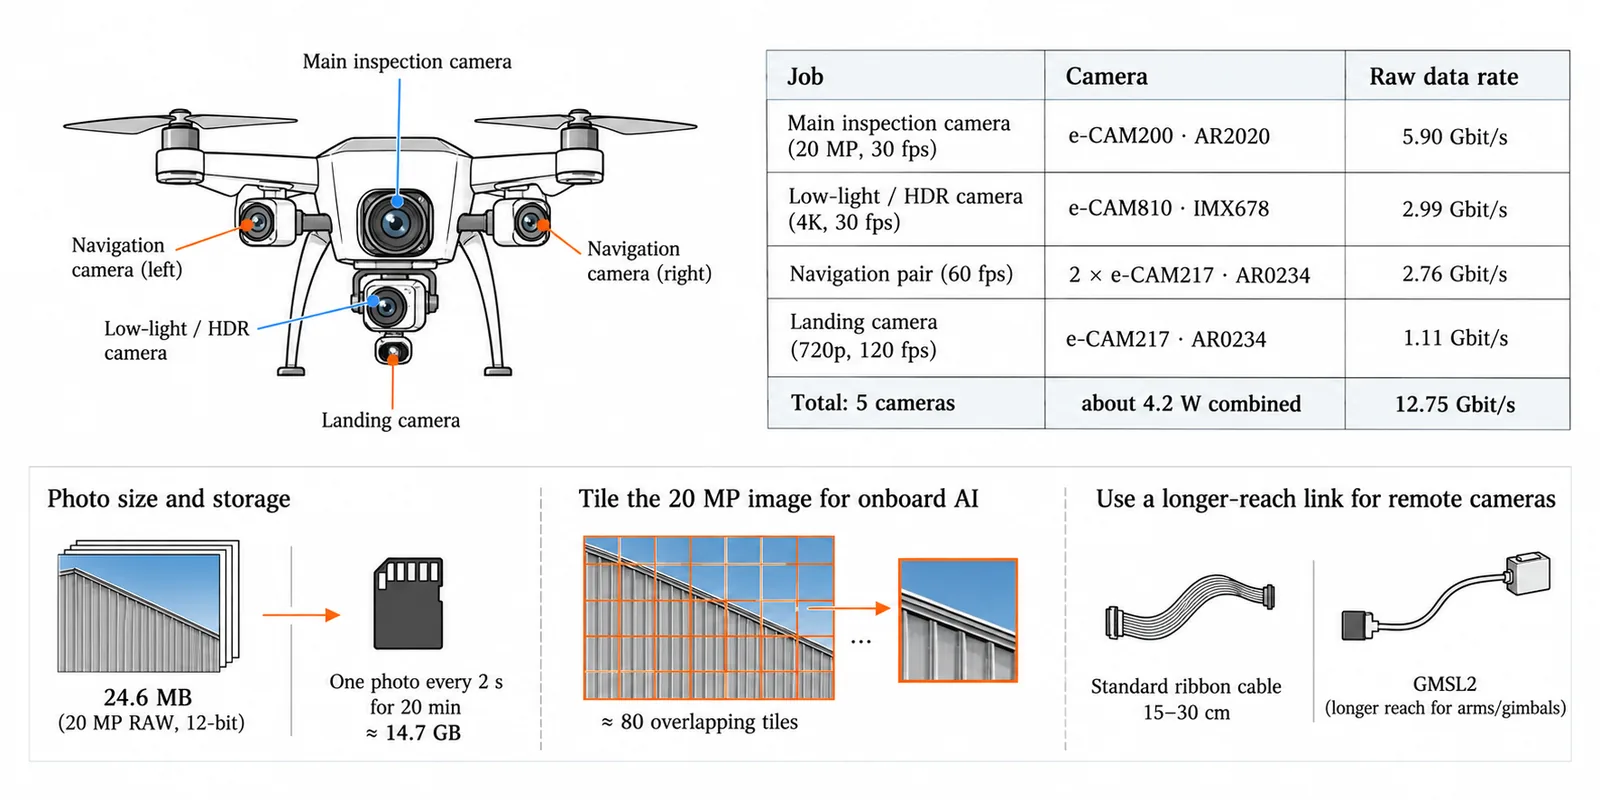
Eine ernsthafte Inspektionsdrohne trägt oft mehrere Kameras, jede mit eigener Aufgabe. Das Beispiel-Rig hat fünf: die e-CAM200 für Inspektionsfotos, die e-CAM810 für Gegenlicht- und Schattenszenen, zwei e-CAM217 für Navigation und Hindernisse und eine Kamera für die Landung. Die Abbildung zeigt die Rohdaten, die sie erzeugen.
Drei Zahlen gehören in das erste Entwurfsgespräch.
- 12,75 Gbit/s entscheiden, wie Sie die Kameras anbinden und welchen Rechner Sie an Bord brauchen. Allein die 20-MP-Inspektionskamera erzeugt 5,90 Gbit/s, das Navigationspaar 2,76 Gbit/s.
- 24,6 MB ist ein 20-MP-Raw-Foto mit 10 Bit. Ein Foto alle 2 Sekunden bei einem 20-Minuten-Flug ergibt etwa 14,7 GB, entscheiden Sie also früh, was Sie behalten.
- 80 Kacheln sind nötig, um die Fehlererkennung auf der Drohne laufen zu lassen, ohne das Foto zu verkleinern. Auf eine Modelleingabe von 640 Pixeln Breite gestaucht, werden aus 4 mm pro Pixel 32 mm pro Pixel, und kleine Fehler verschwinden. Wenn Sie das Foto in 640-Pixel-Kacheln mit 20 % Überlappung zerlegen, sind es etwa 80 Kacheln, und das Detail bleibt erhalten.
Ändern Sie die Kameras, den Flug oder die Eingabegröße des Modells und sehen Sie, wie sich die Zahlen verschieben. Das Werkzeug beginnt mit dem obigen Rig aus fünf Kameras, mit der e-CAM200 als Inspektionskamera.
Datenpfad
| Kamera | Breite | Höhe | Bit | fps | Anzahl | Gbit/s | Passende Verbindung |
|---|---|---|---|---|---|---|---|
| Kamera 119,7 MP | 5,90 | CSI-2 ×4 | |||||
| Kamera 28,3 MP | 2,99 | USB 3 | |||||
| Kamera 32,3 MP | 2,76 | USB 3 ×2 | |||||
| Kamera 40,9 MP | 1,11 | USB 3 |
12,8 Gbit/s
- Verbindung für den größten Datenstrom (Kamera 1)CSI-2 ×45,90 Gbit/s pro Kamera; die kleinste Verbindung, die ihn trägt
- Speicher für 20 min1913 GBalle Kameras zusammen, 1,59 GB/s
- Standbilder von Kamera 1 über 20 min14,7 GB600 Bilder à 24,6 MB
- Tiles pro Bild von Kamera 180Tiles à 640 px, 20 % Überlappung
Anteil an der Datenrate je Kamera (jede Farbe ist eine Kamera)
Wie ein Bild von Kamera 1 in Tiles zerlegt wird
Zahlen anzeigen
Formeln
- Datenrate einer Kamera
- Gbit/s = W × H × b × fps ÷ 10^9W und H sind Pixel, b die Bits pro Pixel auf dem Bus und fps die Bildrate. Die Gesamtrate ist die Summe über alle Kameras.
- Speicherbedarf
- GB = Gbit/s × 60 × T ÷ 8Gbit/s ist die Summe über alle Kameras und T die Aufnahmedauer in Minuten.
- Ein Standbild
- MB = W × H × b ÷ (8 × 10^6)Dezimale Megabyte (1 MB = 10^6 Byte). Die Anzahl der Standbilder über T Minuten ist 60 × T ÷ Intervall, mit dem Intervall in Sekunden.
- Kacheln über die Bildbreite
- Kacheln horizontal = aufrunden((W − t) ÷ (0.8 · t)) + 1Eine Kachel ist ein quadratischer Ausschnitt des Bildes, so groß wie die Eingabe des Modells. t ist die Kachelgröße in Pixeln, und 0,8 lässt 20 % Überlappung zwischen benachbarten Kacheln. Für die Kacheln vertikal gilt H. Kacheln pro Bild = horizontal × vertikal.
- Nutzbare Link-Kapazität
- nutzbar = 0.8 × LeitungsrateDie Leitungsrate ist die Geschwindigkeit, für die der Link ausgelegt ist, in Gbit/s. Eine Kamera passt auf einen Link, wenn ihre Datenrate höchstens so groß ist wie die nutzbare Kapazität.
Auch die Kabellänge spielt eine Rolle. Gängige Flachbandkabel für Kameras sind nur 15 bis 30 cm lang. Für Kameras an Auslegern oder Gimbals nehmen Sie GMSL2, eine Kameraverbindung mit größerer Reichweite. Von den Modulen hier nennt die e-CAM200 GMSL2 unter ihren Schnittstellen, neben MIPI CSI-2, 10G Holoscan Sensor Bridge und USB 3.2. Die e-CAM217 und die e-CAM810 werden mit MIPI CSI-2 geführt, und die e-CAM810 hat in der IP67-Variante GigE.
Die Kamera war nicht der einzige Engpass
Auf Industriegeländen gehen Inspektionstage weit öfter an Genehmigungen, Wetter, Akkus und Störungen verloren als an die Kamera. Eine Kamera kann eine Warteschlange bei der Genehmigung nicht verkürzen. Sie kann aber die Chance erhöhen, dass ein einziger 20-Minuten-Flug verwertbare Belege liefert, denn ein erneuter Flug kostet eine weitere Genehmigung und ein weiteres Wetterfenster.
Die Kamera spezifizieren
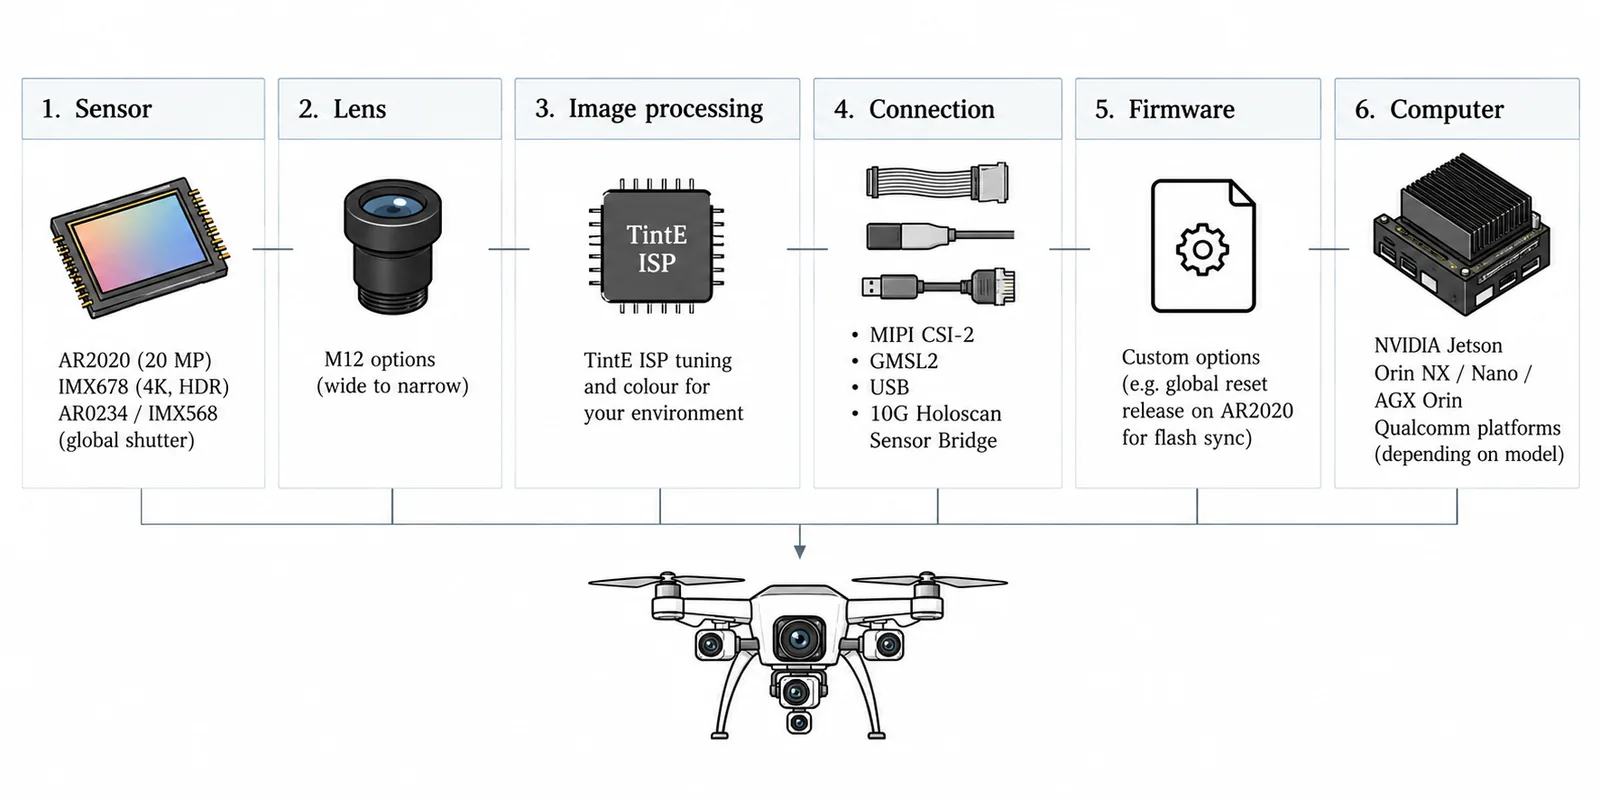
Die Bildqualität entstand in diesem Projekt aus dem Zusammenspiel von Sensor, Objektiv, Bildverarbeitung, Verbindung und Firmware, und jedes Teil setzte eine Grenze, die weiter oben im Artikel auftaucht.
- Sensor: Pixelgröße und Verschlusstyp. Die 1,4-µm-Pixel des AR2020 setzen die 4 mm pro Pixel in 17 m Entfernung, die 2,0-µm-Pixel des IMX678 sammeln etwa doppelt so viel Licht, und die Global-Shutter-Sensoren AR0234 und IMX568 halten gerade Kanten in der Bewegung gerade.
- Objektiv: Das 6-mm-Objektiv macht aus der Pixelgröße die GSD. Ein längeres Objektiv liefert mehr Detail, aber auch mehr Unschärfe durch Gimbal-Zittern, und bei f/5,6 ist durch Beugung das feinste Zehntel des Bandes für 1,4-µm-Pixel schon leer. Für diese Sensoren sind M12-Objektive von weiter Abdeckung bis zu engem Detail erhältlich, die Brennweite kann also dem Abstand folgen.
- Bildverarbeitung: Ein festgesetzter Weißabgleich und eine unveränderte Farbpipeline halten die Bilder dieses Jahres mit denen des nächsten vergleichbar. Raw-Ausgabe oder hochwertige Kodierung erhält die kontrastarme Textur, auf die Staubinspektionen angewiesen sind.
- Verbindung: 12,75 Gbit/s insgesamt bestimmen, wie die Kameras angebunden werden, und Flachbandkabel enden bei 15 bis 30 cm, sodass Kameras an Auslegern oder Gimbals eine längere Verbindung wie GMSL2 brauchen.
- Firmware: Individuelle Builds können ändern, was der Sensor tut. Ein Beispiel ist eine Global-Reset-Release-Funktion beim AR2020 für blitzsynchronisierte Fotos. Auch ein Stereopaar braucht Synchronisierung in Hardware (Frage 5 unten).
- Rechner: Der Bordrechner muss diese Daten verarbeiten. NVIDIA Jetson Orin NX, Nano und AGX Orin sowie Qualcomm-Plattformen werden je nach Modul als unterstützt genannt.
Oben genannte Kameramodule
Die ersten drei gehören zum Beispiel-Rig. Die e-CAM521 ist die Option mit höherer Auflösung für Stereo.
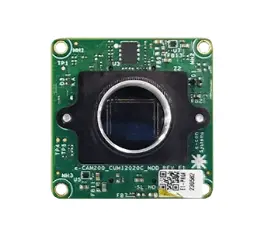
20 MP AR2020
e-CAM200_CUMI2020C_MOD
5120 × 3840 · 1,4 µm · Rolling-Shutter · 30 fps bei 20 MP
4,0 mm/pxbei 17 m mit einem 6-mm-Objektiv, 20,3 m Bildbreite
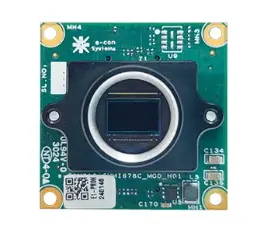
4K IMX678, Low-Light und HDR
e-CAM810_CUMI678C_MOD
3840 × 2160 · 2 µm · Rolling-Shutter · bis zu 72 fps bei 4K
5,7 mm/pxbei 17 m mit einem 6-mm-Objektiv, 21,8 m Bildbreite
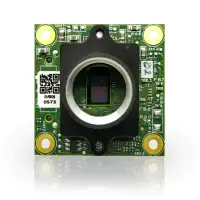
AR0234 Global Shutter
e-CAM217_CUMI0234_MOD
1920 × 1200 · 3 µm · Global-Shutter · 60 fps bei 1920 × 1200
8,5 mm/pxbei 17 m mit einem 6-mm-Objektiv, 16,3 m Bildbreite
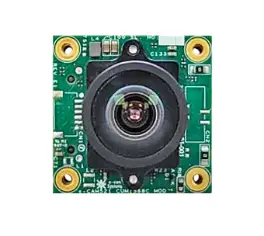
5 MP IMX568 Global Shutter
e-CAM521_CUMI568C_MOD
2472 × 2064 · 2,74 µm · Global-Shutter · 79 fps bei 5 MP
7,8 mm/pxbei 17 m mit einem 6-mm-Objektiv, 19,2 m Bildbreite
Fragen an den Hersteller der Drohnenkamera
- Welche GSD erhalte ich bei meinem realen Abstand mit dem Objektiv, das Sie vorschlagen?
- Welche Objektive können Sie für 10 m, 17 m und 30 m Abstand liefern, und wie hoch ist ihre MTF bei der Nyquist-Frequenz des Sensors?
- Welche HDR-Modi stellt die Kamera auf meiner Rechenplattform bereit, und mit welchen Bildraten?
- Kann ich Weißabgleich, Belichtung und Bildeinstellungen für eine ganze Mission festsetzen, und kann ich Raw exportieren?
- Welche Sensoren sind Global Shutter, und lassen sie sich in Hardware synchronisieren?
- Wie lang ist die Auslesezeit in dem Modus, den ich verwenden werde, und was bedeutet sie für die Bewegungsverzerrung?
- Welche Kabellängen unterstützen Sie, und ist GMSL2 verfügbar?
- Welchen Betriebstemperaturbereich hat das genaue Modell, das ich kaufe?
- Wie hoch sind Leistungsaufnahme und Gewicht mit montiertem Objektiv?
- Können Sie EMV-, Umwelt- und NDAA-Unterlagen für das genaue Modell liefern?
- Wie halten Sie Farbe, Fokus und Schärfe über die Kameras einer Flotte hinweg konstant?
- Helfen Sie mir, die POD an einer präparierten Testwand zu messen, bei meinem realen Abstand, meiner Geschwindigkeit und meinem Licht?
Trainingsdaten erzeugen, wenn echte Fehler selten sind
Wenn Sie eine KI zum Finden von Fehlern entwickeln, stoßen Sie auf ein bekanntes Problem. Fotos echter Fehler sind selten, sie gehören dem Anlageneigentümer, und sie sind ungleich verteilt. Es gibt Tausende Fotos intakter Wände und sehr wenige von eingerissenen Blechen.
Wir haben ein Casebook mit 16 Inspektionsszenarien aufgebaut, von losen Verkleidungen bis zu Schornsteinköpfen im Gegenlicht. Jedes legt Kamerawinkel, Abstand, Fehlergröße, Licht und die visuellen Grenzen fest, die ein Bild wie ein echtes Inspektionsbild wirken lassen. Es genügt nicht, ein eingerissenes Blech zu zeichnen. Entfernung, Perspektive, Licht, Material und Umgebung müssen ebenfalls kontrolliert werden. Ein Trainingsbild für ein eingerissenes Blech an einer Förderbandbrücke könnte zum Beispiel so spezifiziert sein:
17 m Abstand · 35° Kameraneigung · ~400 mm Einriss · flach einfallendes Licht · Stahltrapezblech · Geländer und Laufsteg im Bild
Möchten Sie das vollständige Defekt-Casebook? Die 16 Szenarien mit ihren Prompts und Randbedingungen.
Casebook anfordernMaterialien
Zitieren
@article{beyondpixels_steel_plant_drone_frames,
  title   = {Was Tausende Drohnenbilder aus Stahlwerken über die Kamera und die KI verraten, die Sie wirklich brauchen},
  author  = {Sumit Kumar},
  journal = {Beyond Pixels},
  year    = {2026},
  url     = {https://beyondpixels.dev/de/blog/steel-plant-drone-frames/}
}